
Пример: коррекция дисторсии на USB-камере RoAD.B
Подключение USB-камеры Arducam RoAD.B
| Артикул | Тип затвора | Интерфейс | Цветной фильтр | Разрешение и частота кадров (MJPG) | База стереопары | Потребляемая мощность | Крепление объектива | Угол обзора (Д × Г × В) | Особенности |
|---|---|---|---|---|---|---|---|---|---|
| B0643 | Глобальный затвор | USB Type-C, JST на 4 контакта | Монохромный | 2560 × 800 при 30 к/с; 1280 × 400 при 100 к/с; 640 × 200 при 100 к/с | 55 мм | Макс. 1,2 Вт | M12 | 82° × 70° × 55° | Синхронная стереосъёмка |
| B0645 | Глобальный затвор | USB Type-C, JST на 4 контакта | Цветной | 2560 × 800 при 30 к/с; 1280 × 400 при 100 к/с; 640 × 200 при 100 к/с | 20 мм | Макс. 1,2 Вт | Штатный объектив | 89,5° × 80° × 55° | Синхронная стереосъёмка |
Скачайте программу AMCap, как описано в руководстве по Windows AMCap. AMCap — тестовая программа, которую часто используют с USB-камерами UVC; в ней есть предпросмотр изображения с камеры.
После загрузки запустите AMCap на компьютере с Windows.
Подключите камеру Arducam RoAD.B USB к компьютеру по USB. В AMCap выберите соответствующую камеру UVC в списке устройств.
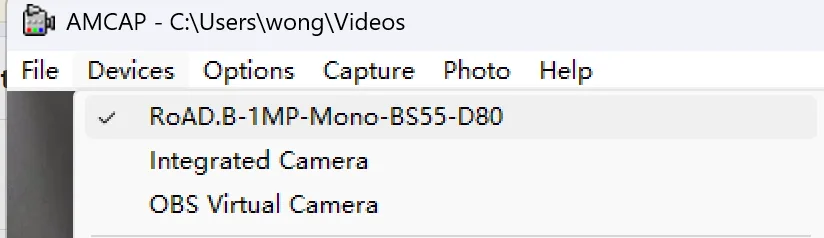
Если камера подключена правильно, в окне AMCap появится изображение с камеры в реальном времени.
Быстрый запуск примера
Загрузка исходного кода
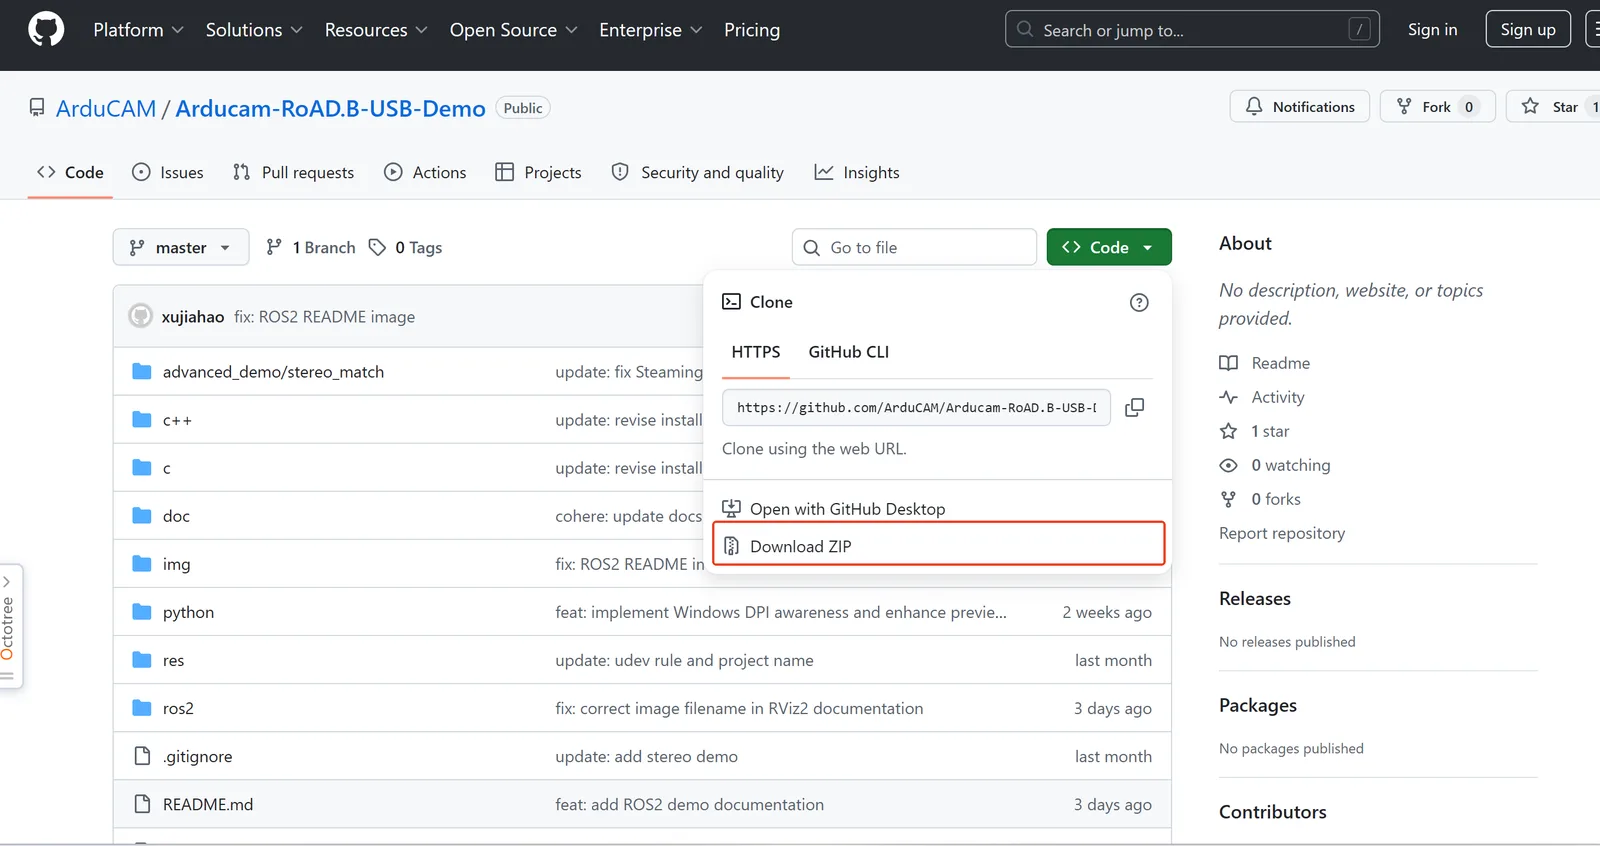
- Откройте репозиторий Arducam-RoAD.B-USB-Demo на GitHub.
- Нажмите Code → Download ZIP, чтобы скачать архив с исходным кодом.
Распаковка архива ZIP
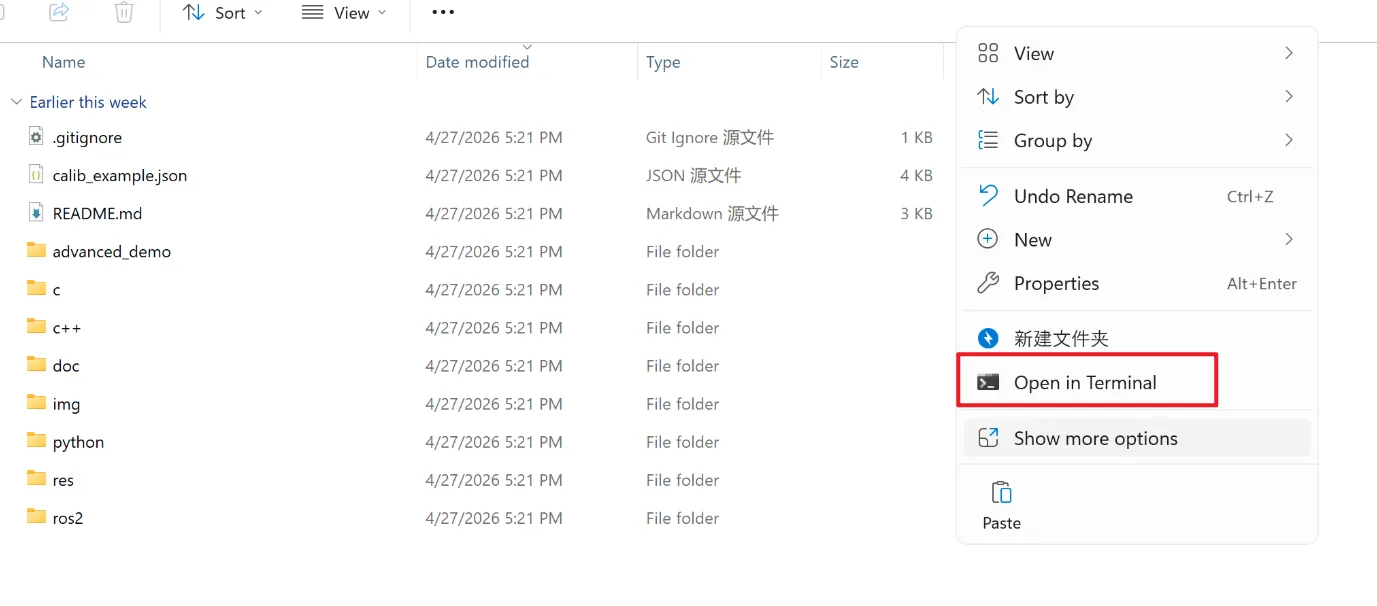
- После загрузки распакуйте архив ZIP в локальную папку.
- Откройте распакованную папку, щёлкните в ней правой кнопкой мыши и выберите Open in Terminal.
Установка зависимостей Python
Перейдите в каталог python:
cd pythonСоздайте виртуальное окружение Python:
python -m venv venvАктивируйте виртуальное окружение:
.\venv\Scripts\activateУстановите необходимые зависимости Python:
pip install -r .\requirements.txt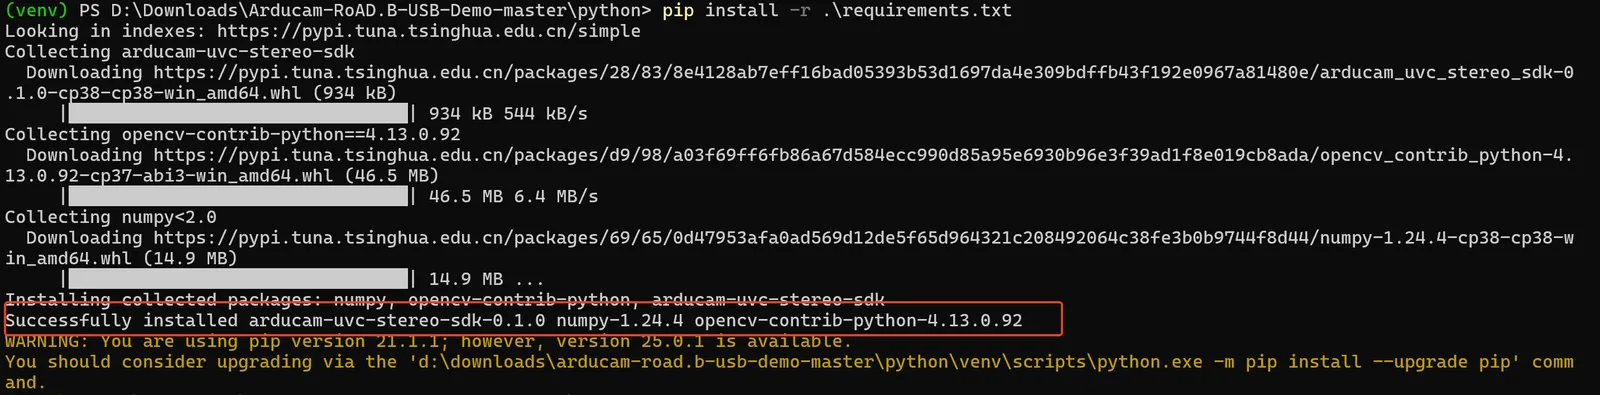
Дождитесь, пока все зависимости успешно установятся.
Запуск примера
Коррекция дисторсии
python .\undistort\rectify.py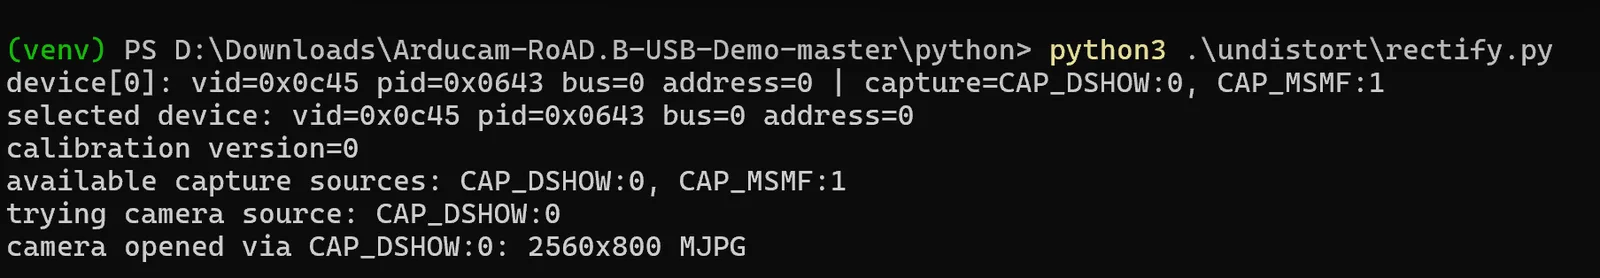
Если устройство подключено правильно и зависимости установлены, пример запустится и покажет выпрямленное (ректифицированное) изображение с камеры.