Облако точек с ToF-камерой Arducam для Jetson
Что такое облако точек
Облако точек — набор точек данных в пространстве. Точки могут описывать трёхмерную форму или объект. У каждой точки есть декартовы координаты (X, Y, Z). Облака точек обычно получают с помощью 3D-сканеров или программ фотограмметрии, которые измеряют множество точек на внешних поверхностях окружающих объектов.
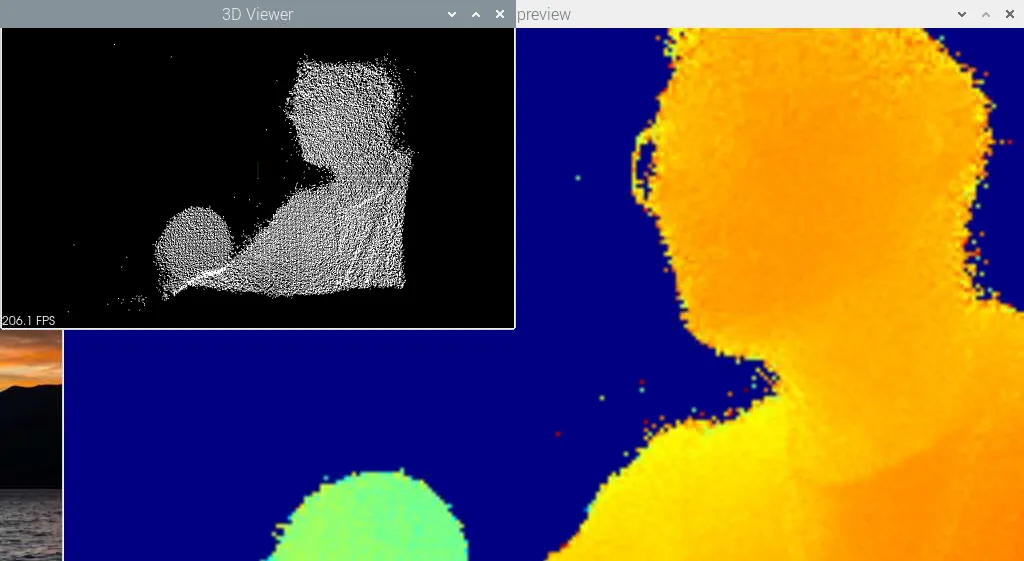
Библиотека Point Cloud Library позволяет быстро получить облако точек в реальном времени с ToF-камеры (время пролёта) Arducam и Raspberry Pi и использовать его в программах и алгоритмах 3D-обработки.
Облако точек с ToF-камерой Arducam на Jetson
Чтобы работать с облаком точек на ToF-камере Arducam, сначала установите драйвер камеры и нужные зависимости.
- Если вы их ещё НЕ установили, начните с шага 1. (Шаги 1, 2 и 3 — те же команды, что и в руководстве «Начало работы: ToF-камера Arducam для Raspberry Pi».)
- Если уже установили, начните с шага 4.
Шаг 1. Скачайте репозиторий
git clone https://github.com/ArduCAM/Arducam_tof_camera.gitШаг 2. Перейдите в папку Arducam_tof_camera
cd Arducam_tof_cameraШаг 3. Установка (драйвер, зависимости, SDK, OpenCV)
./Install_dependencies_jetson.shКогда появится запрос на перезагрузку, введите y.
Шаг 4. Установка Open3D
sudo apt-get update
sudo apt install libopen3d-dev
Шаг 5. Компиляция
Вернитесь в папку Arducam_tof_camera (cd Arducam_tof_camera) и выполните команду для компиляции:
./compile_pointcloud.shШаг 6. Запустите пример
Выполните в папке build/open3d_preview:
cd build/open3d_preview
./preview_pointcloud