
Быстрый старт с камерами GMSL для NVIDIA Jetson
Быстрый старт: комплект удлинения с двумя камерами AR0234 GMSL
Оборудование
Что понадобится
- Камера Arducam AR0234 — 2 шт.
- Шлейф 22–22 контакта с контактами на противоположных сторонах
- Коаксиальный кабель FAKRA (гнездо — гнездо)
- Плата сериализатора Arducam — 2 шт.
- Плата десериализатора Arducam GMSL
- NVIDIA Jetson Orin NX/Nano
Тестовая среда:
Проверено на версии JetPack: L4T version: 36.4.3, Jetpack 6.2
Настройка оборудования
Переведите оба DIP-переключателя в положение ON (по умолчанию — off).
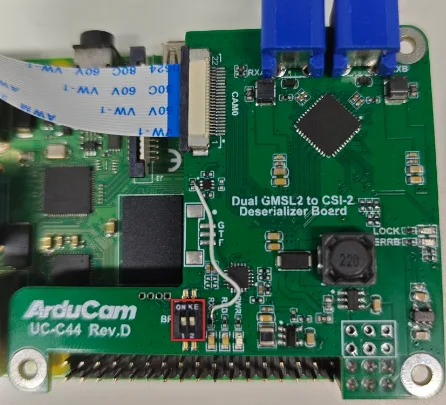
Подключение
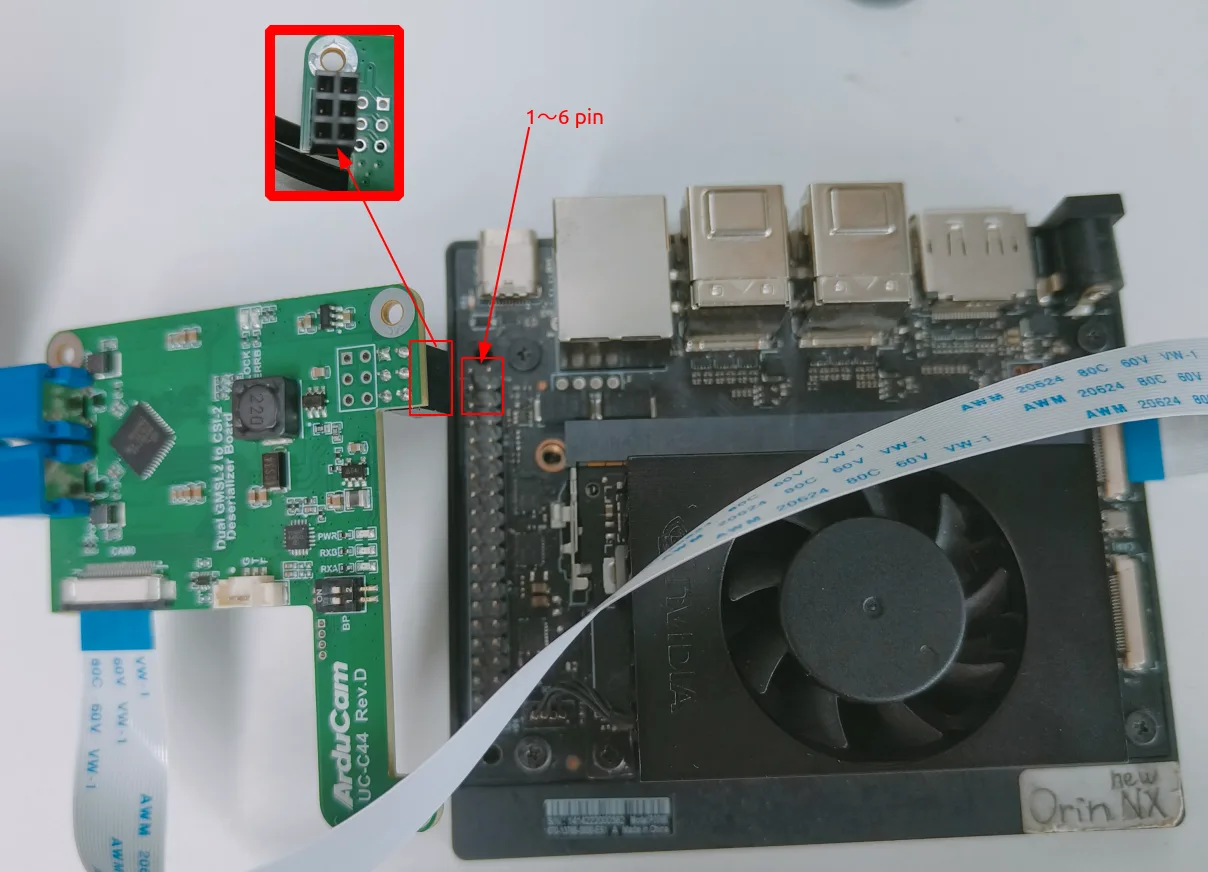
Подключите комплект камер GMSL к NVIDIA Jetson Orin NX/Nano шлейфом 22–22 контакта с контактами на противоположных сторонах:
CAM0, NVIDIA Jetson Orin Nano — к разъёму CAM1.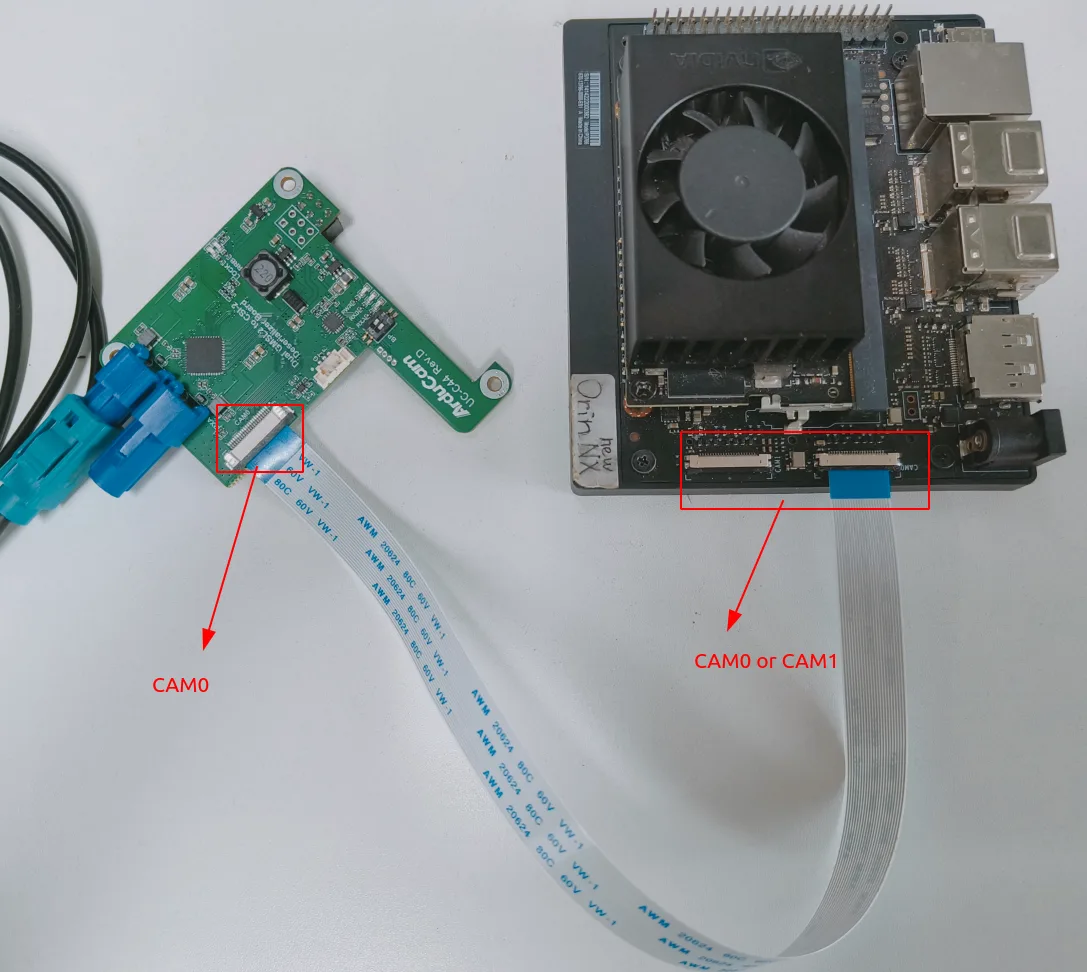
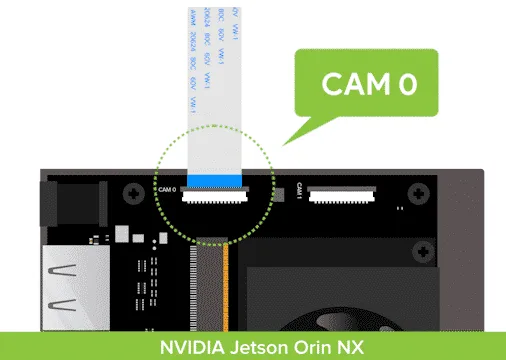
NVIDIA Jetson Orin NX — CAM0:
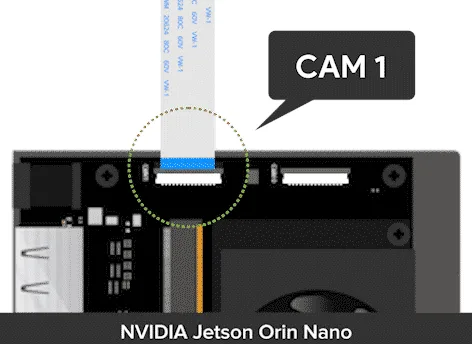
NVIDIA Jetson Orin Nano — CAM1:
Подключите соответствующий разъём GPIO к контактам 1–6 на NVIDIA Jetson:
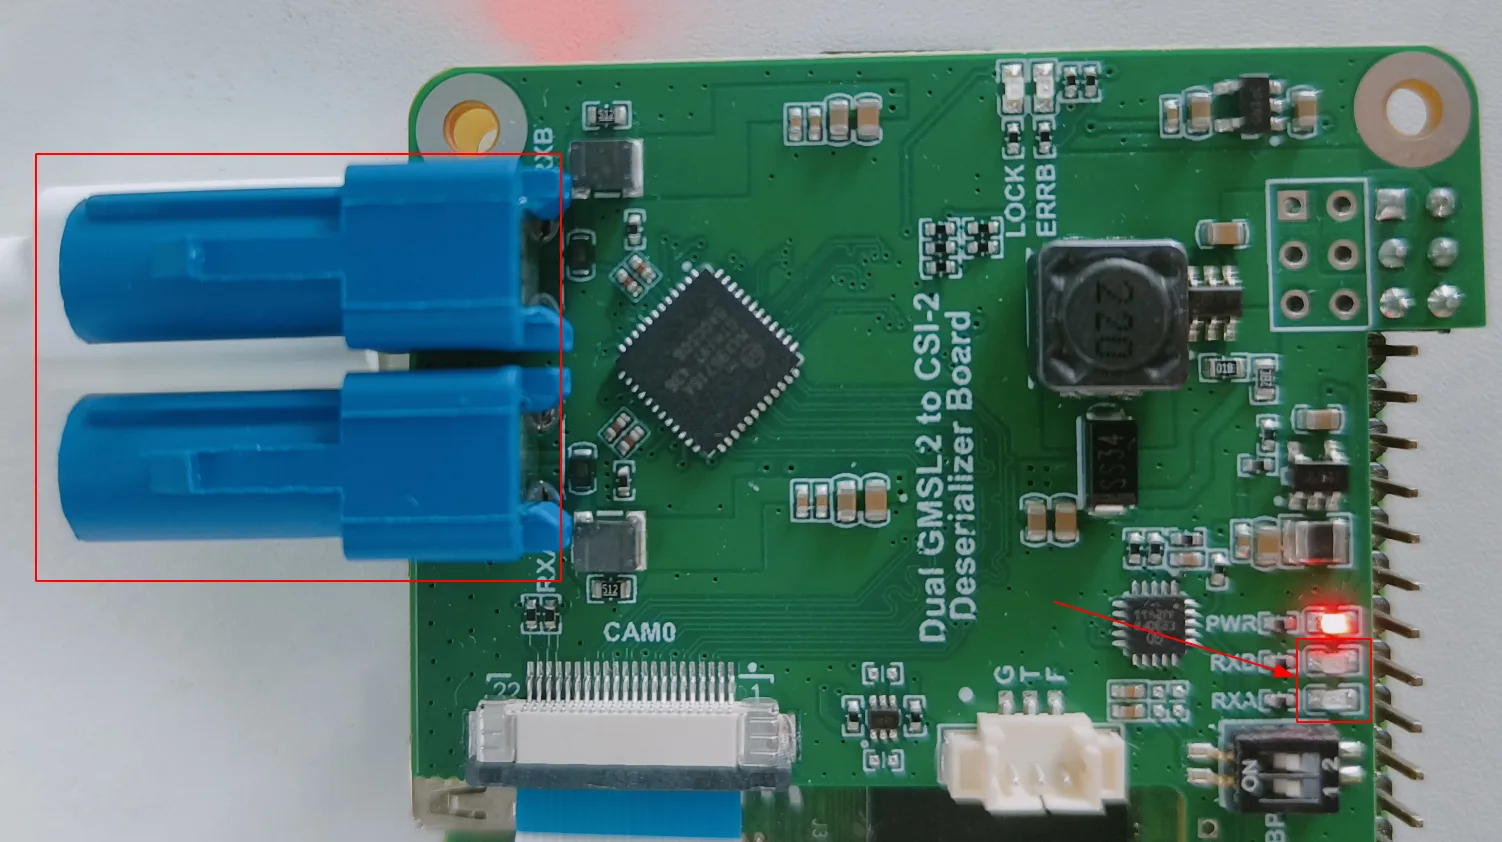
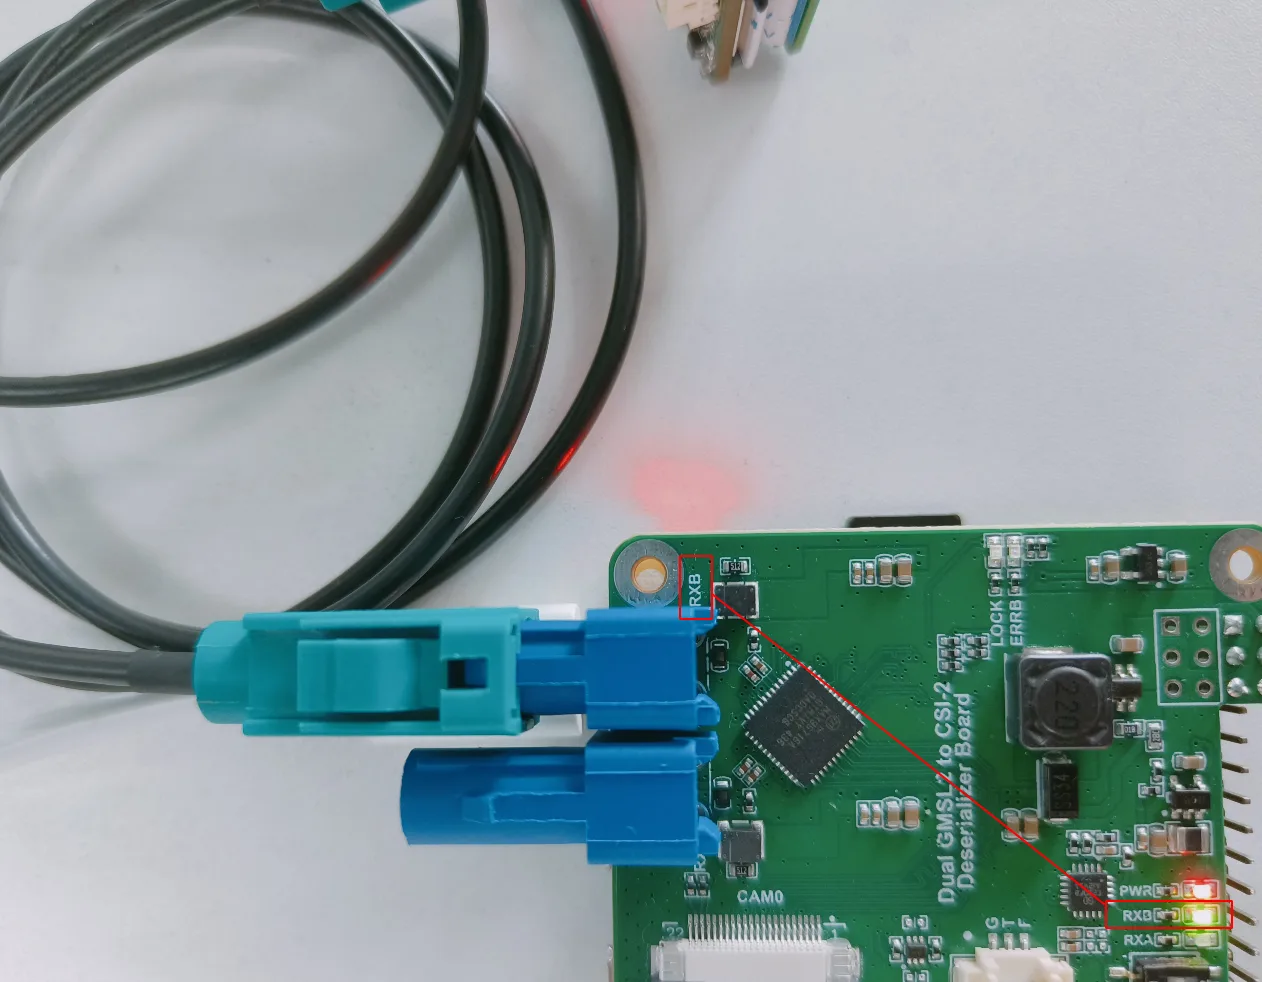
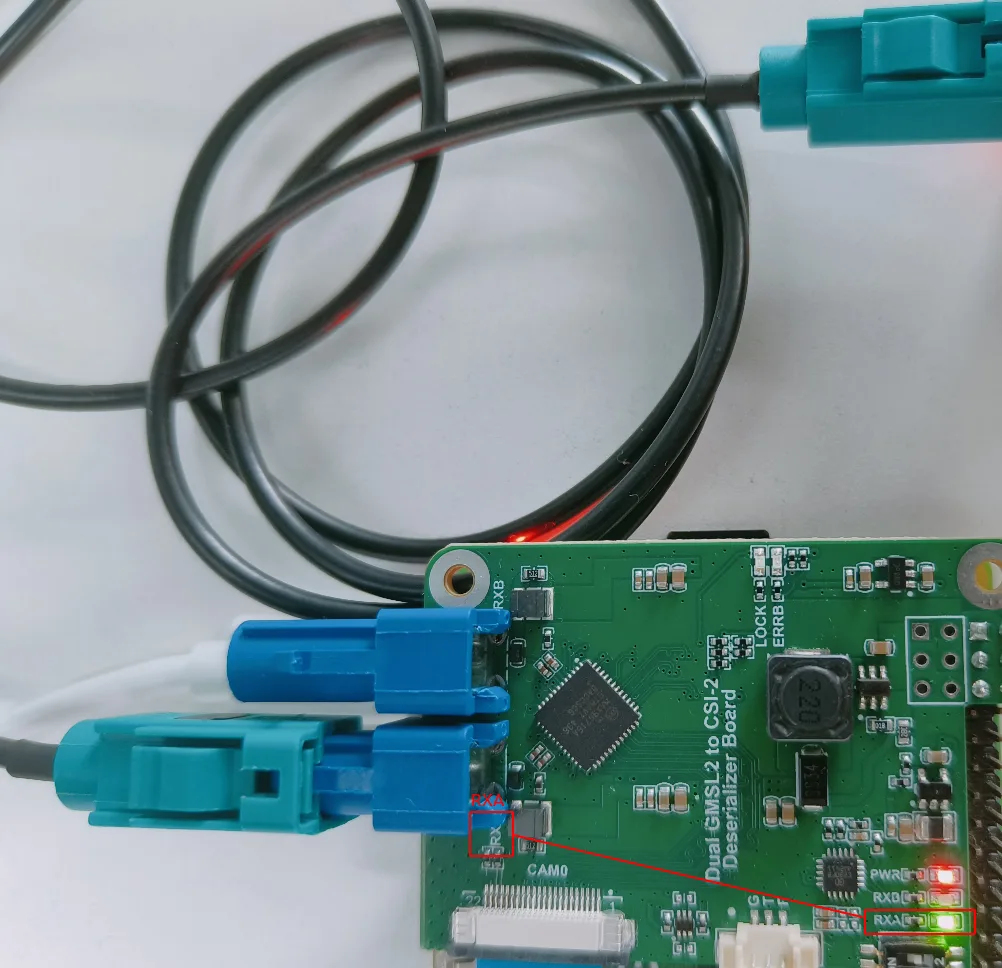
Подключите комплект камер AR0234 GMSL к плате десериализатора GMSL коаксиальным кабелем FAKRA. У платы десериализатора два входа — RXA и RXB.
Камера не подключена:
Камера подключена к RXB:
Камера подключена к RXA:
Программное обеспечение
Установка драйвера
Шаг 1. Скачайте скрипт установки
cd ~ && wget https://github.com/ArduCAM/MIPI_Camera/releases/download/v0.0.3/install_full.shШаг 2. Установите драйвер
chmod +x install_full.sh
./install_full.sh -m arducam_4lane
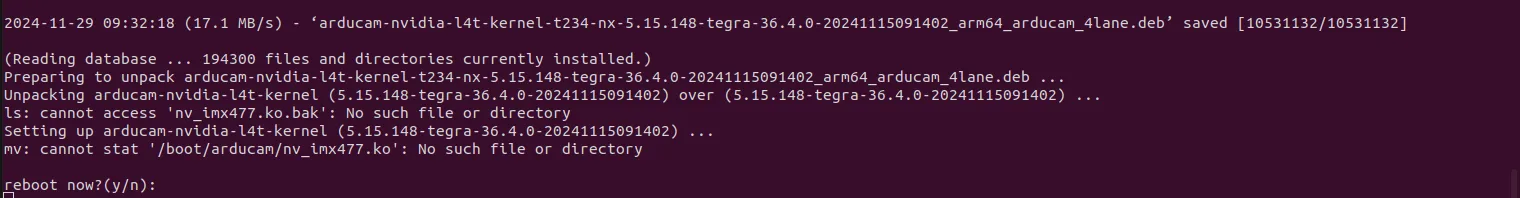
Когда появится запрос, как на рисунке ниже, нажмите y и Enter, чтобы перезагрузить устройство.
Шаг 3. Установите v4l2
sudo apt-get install v4l-utilsШаг 4. Установите OpenCV
sudo apt install nvidia-opencv-devШаг 5. Проверьте разрешения
v4l2-ctl --list-formats-ext
Запуск камеры
Скачайте демо-программу
git clone https://github.com/ArduCAM/ArducamUVCPythonDemo.gitЕсли подключены две камеры, между RXA и RXB можно переключаться на ходу.
Запустите демо-программу
Разрешение по умолчанию — 3840 × 1200.
cd ~/ArducamUVCPythonDemo && python3 arducam_demo.py -v 3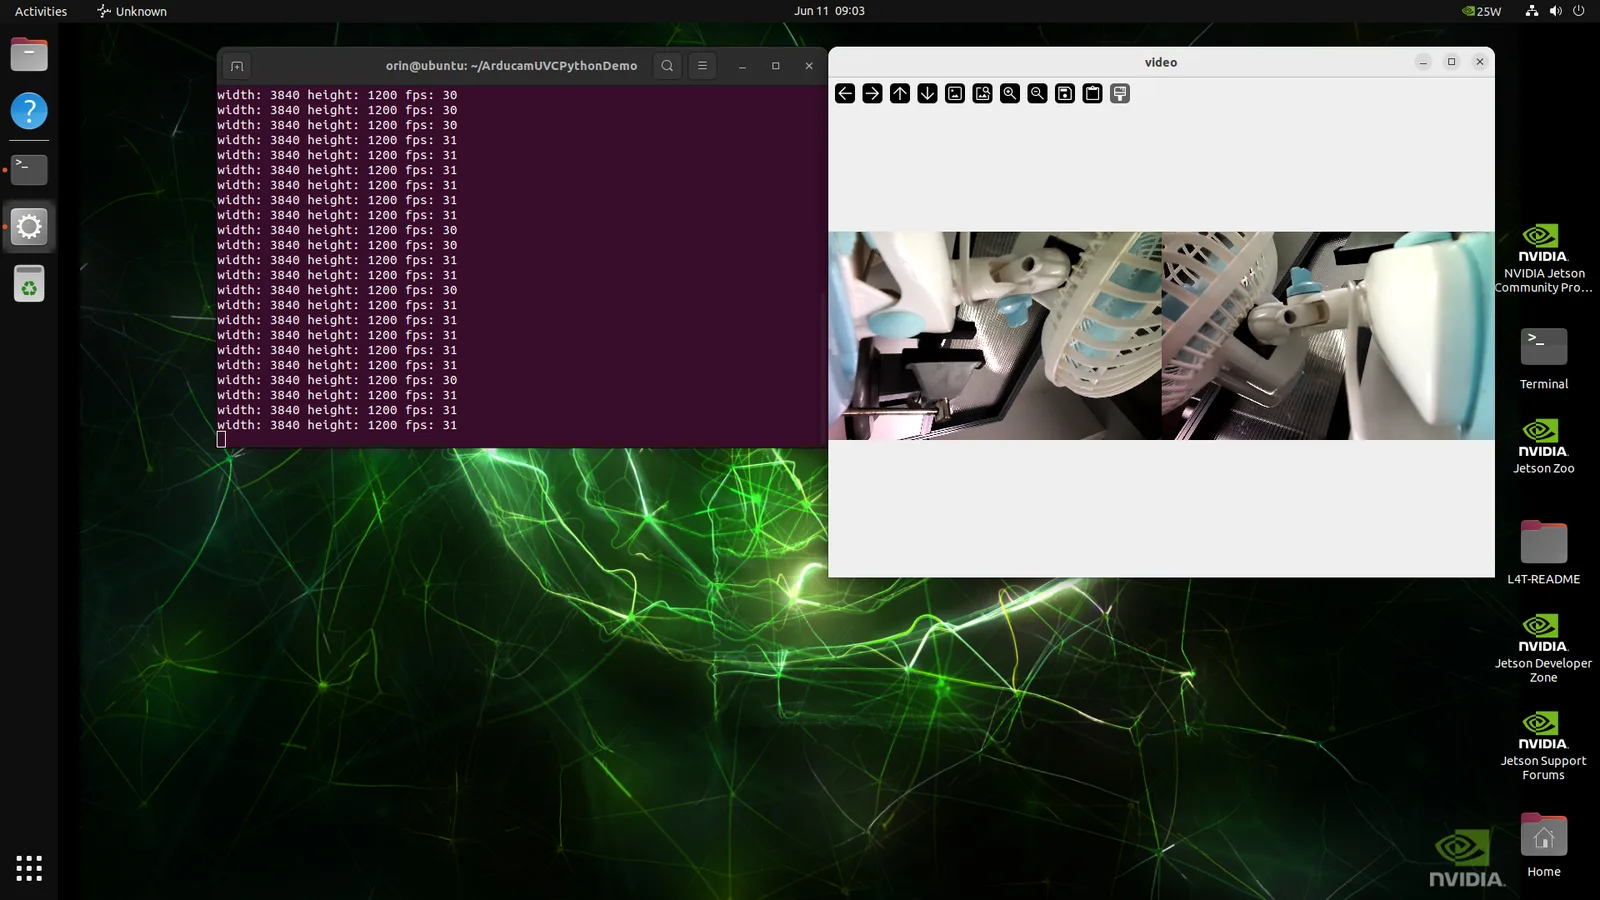
Переключите разрешение на 2560 × 720
python3 arducam_demo.py -W 2560 -H 720 -v 3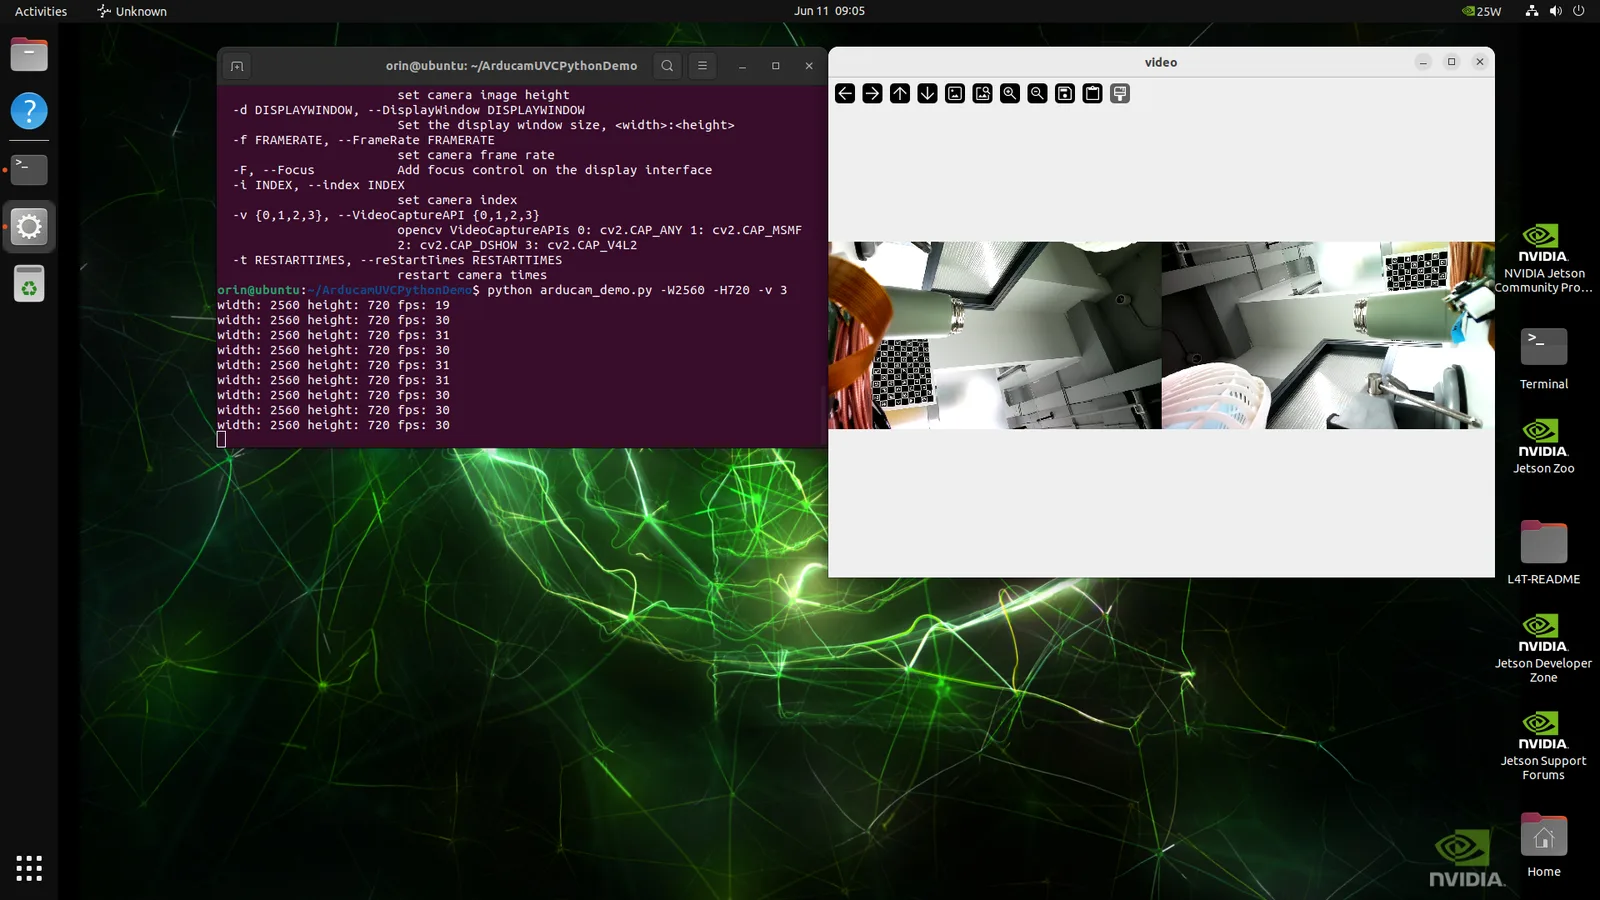
Переключите разрешение на 1280 × 480
python3 arducam_demo.py -W 1280 -H 480 -v 3
Сохраните снимок
В окне просмотра нажмите s, чтобы сохранить снимок, и q, чтобы закрыть окно.
Быстрый старт: комплект удлинения камеры IMX219 GMSL
Оборудование
Что понадобится
- Камера Arducam IMX219 GMSL
- Шлейф 22–22 контакта с контактами на противоположных сторонах
- Коаксиальный кабель FAKRA (гнездо — гнездо)
- Плата сериализатора Arducam
- Плата десериализатора Arducam GMSL
- NVIDIA Jetson Orin NX/Nano

Настройка оборудования
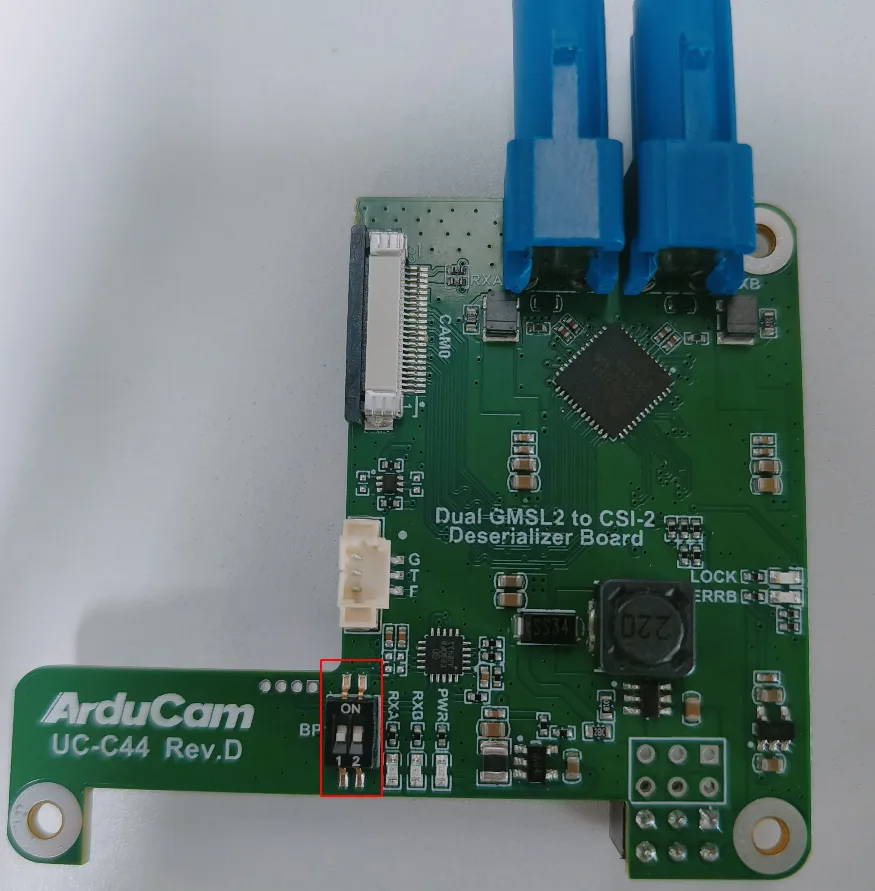
Убедитесь, что оба DIP-переключателя в положении OFF (так установлено по умолчанию).
Подключение
Подключите комплект камеры GMSL к NVIDIA Jetson Orin NX/Nano шлейфом 22–22 контакта с контактами на противоположных сторонах:
Подключите соответствующий разъём GPIO к контактам 1–6 на NVIDIA Jetson:
Подключите камеру IMX219 GMSL к плате десериализатора GMSL коаксиальным кабелем FAKRA. У платы десериализатора два входа — RXA и RXB.
Плата десериализатора сама определяет, к какому входу — RXA или RXB — подключена камера.
Камера не подключена:
Камера подключена к RXB:
Камера подключена к RXA:
RXB. Хост распознаёт только одну камеру — ту, что на RXB.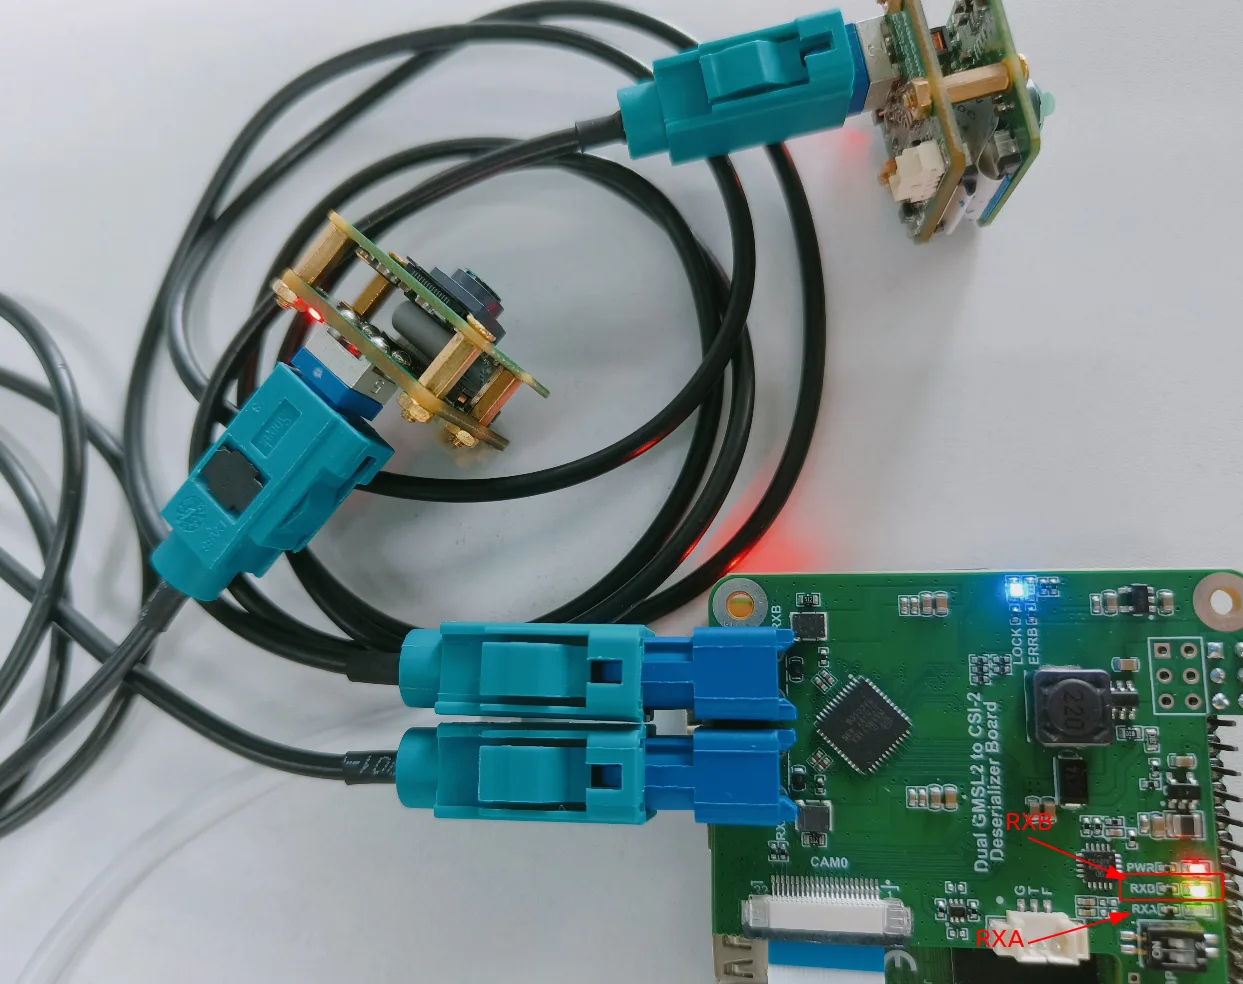
Схема подключения

Программное обеспечение
Установка драйвера
Шаг 1. Скачайте скрипт установки
cd ~ && wget https://github.com/ArduCAM/MIPI_Camera/releases/download/v0.0.3/install_full.shШаг 2. Установите драйвер
chmod +x install_full.sh
./install_full.sh -m imx219_gmsl
Шаг 3. Проверьте, что камера определилась
ls /dev/video*Шаг 4. Установите v4l2
sudo apt-get install v4l-utilsКомандой v4l2-ctl --list-formats-ext проверьте разрешения, частоту кадров и формат изображения комплекта Arducam IMX219 GMSL.
Запуск камеры
Просмотр изображения
gst-launch-1.0 nvarguscamerasrc sensor_id=0 ! "video/x-raw(memory:NVMM),width=1920,height=1080,framerate=30/1,format=NV12" ! nvvidconv flip-method=0 ! "video/x-raw,width=960,height=720" ! nvvidconv ! nvegltransform ! nveglglessink -eЕсли подключены две камеры, между RXA и RXB можно переключаться на ходу.
Переключение на RXA
sudo i2ctransfer -f -y 9 w3@0x0c 0xff 0x55 0x01Переключение на RXB
sudo i2ctransfer -f -y 9 w3@0x0c 0xff 0x55 0x02