
Оценочный комплект ToF-камеры Arducam: быстрый старт

Шаг 1. Проверьте комплект поставки
Комплект поставки:
- Металлический корпус — 1 шт. (в нём собраны компоненты ниже)
- Raspberry Pi 4 (4 ГБ) — 1 шт. (с картой SD 16 ГБ с предустановленным ПО, 2-контактным кабелем питания и шлейфом)
- ToF-камера Arducam — 1 шт.
- Вентилятор охлаждения (4 × 4 см) — 1 шт.
- Мини-штатив — 1 шт.
Шаг 2. Проверьте блок питания
Шаг 3. Работа с комплектом
Прикрепите мини-штатив к металлическому корпусу. Включите комплект и, когда система загрузится, запускайте примеры (или свои команды).
Шаг 4. Запуск примеров
Введите нужную команду и нажмите Enter — пример запустится автоматически.
Пример 1. Предпросмотр глубины
Пример предпросмотра карты глубины и изображения в градациях серого; камера подключена по интерфейсу CSI.
preview_depth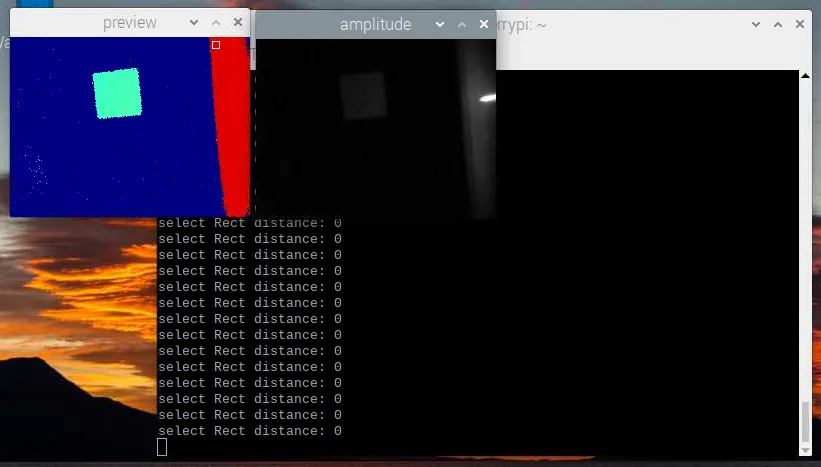
Пример 2. Предпросмотр RAW
Пример предпросмотра данных RAW; камера подключена по интерфейсу CSI.
capture_raw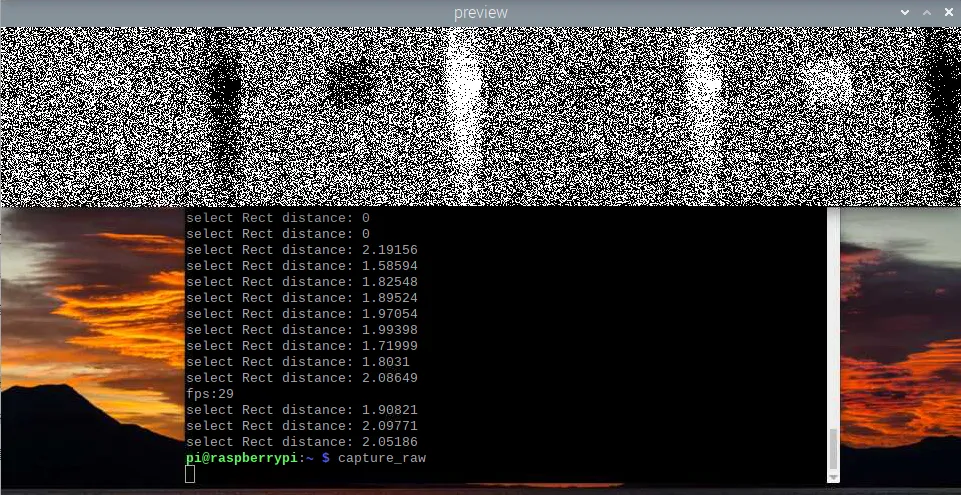
Пример 3. Предпросмотр облака точек 3D
Предпросмотр облака точек 3D; камера подключена по интерфейсу CSI.
preview_pointcloud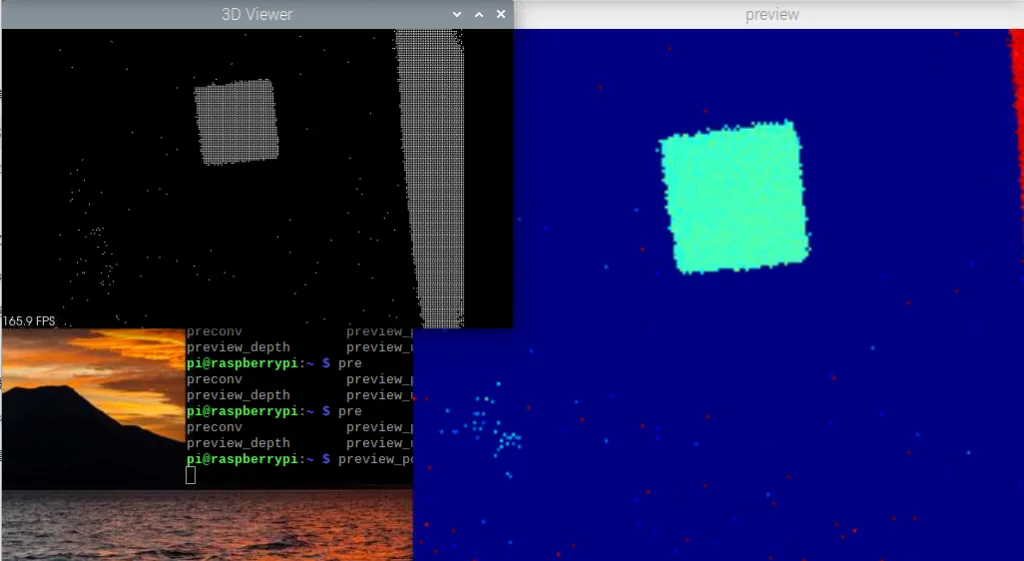
Пример 4. Публикация в ROS 2
Публикация топиков облака точек в ROS 2.
ros2 run arducam tof_pointcloud
Дополнительные сведения
Установленные инструменты
Версия системы: Raspberry Pi OS (32-bit) Bullseye, выпуск от 06.09.2022.
Пакеты deb
libopencvlibcblas-devlibhdf5-devlibhdf5-serial-devlibatlas-base-devlibjasper-devlibqtgui4libqt4-testlibpcl-devros2-humblearducam-tof-sdk-devarducam-config-parser-devarducam-usb-sdk-devcmakegitbuild-essential
Пакеты pip
opencv-pythonArduCamDepthCamera
О примерах
Каталог с примерами
/home/pi/Arducam_tof_cameraПримеры на C++
/home/pi/Arducam_tof_camera/examplepreview_depth — работает на Raspberry Pi: предпросмотр карты глубины и изображения в градациях серого; камера подключена по интерфейсу CSI.
capture_raw — работает на Raspberry Pi: предпросмотр данных RAW; камера подключена по интерфейсу CSI.
/home/pi/Arducam_tof_camera/pcl_previewРаботает на Raspberry Pi: предпросмотр облака точек 3D; камера подключена по интерфейсу CSI.
/home/pi/Arducam_tof_camera/ros_publisher/srcРаботает в ROS 2: публикует топики облака точек и глубины.
/home/pi/Arducam_tof_camera/jetsonjetson_nano_preview — работает на Jetson Nano: предпросмотр карты глубины и изображения в градациях серого; камера подключена по интерфейсу CSI.
jetson_nx_preview — работает на Jetson NX: предпросмотр карты глубины и изображения в градациях серого; камера подключена по интерфейсу CSI.
Примеры на Python
/home/pi/Arducam_tof_camera/example/pythonpreview_depth — работает на Raspberry Pi: предпросмотр карты глубины и изображения в градациях серого; камера подключена по интерфейсу CSI.
capture_raw — работает на Raspberry Pi: предпросмотр данных RAW; камера подключена по интерфейсу CSI.