ROS с ToF-камерой Arducam для Jetson
Краткое руководство: как начать разработку на ROS на Jetson с ToF-камерой (время пролёта) Arducam.
Что такое ROS
Robot Operating System (ROS) — набор программного обеспечения промежуточного уровня (middleware) для робототехники с открытым исходным кодом. ROS — не операционная система, а набор программных фреймворков для разработки ПО роботов. Он предоставляет сервисы для разнородного вычислительного кластера: аппаратную абстракцию, низкоуровневое управление устройствами, реализацию часто используемых функций, обмен сообщениями между процессами и управление пакетами.
ROS 2 с ToF-камерой Arducam на Jetson
Чтобы работать с ToF-камерой Arducam в ROS 2, сначала установите драйвер камеры и нужные зависимости.
- Если вы их ещё НЕ установили, начните с шага 1. (Шаги 1, 2 и 3 — те же команды, что и в основном руководстве по ToF-камере.)
- Если уже установили, начните с шага 4.
Шаг 1. Скачайте репозиторий
git clone https://github.com/ArduCAM/Arducam_tof_camera.gitШаг 2. Перейдите в папку Arducam_tof_camera
cd Arducam_tof_cameraШаг 3. Установка (драйвер, зависимости, SDK, OpenCV)
./Install_dependencies_jetson.shКогда появится запрос на перезагрузку, введите y.
Шаг 4. Установка ROS 2
Подробная инструкция по установке — на официальном сайте ROS: установка ROS 2 Humble из пакетов Debian для Ubuntu.
Перед установкой выполните подготовительные шаги, описанные в инструкции.
Шаг 5. Компиляция и запуск ROS 2 на Jetson
Компиляция
cd Arducam_tof_camera/ros2_publisher
colcon build --merge-install
Запуск
. install/setup.bash
ros2 run arducam_rclpy_tof_pointcloud tof_pointcloud
Шаг 6. Предпросмотр на хост-компьютере
Установите ROS 2 на хост-компьютер и запустите rviz2:
rviz2Нажмите Add → By topic и выберите PointCloud2.
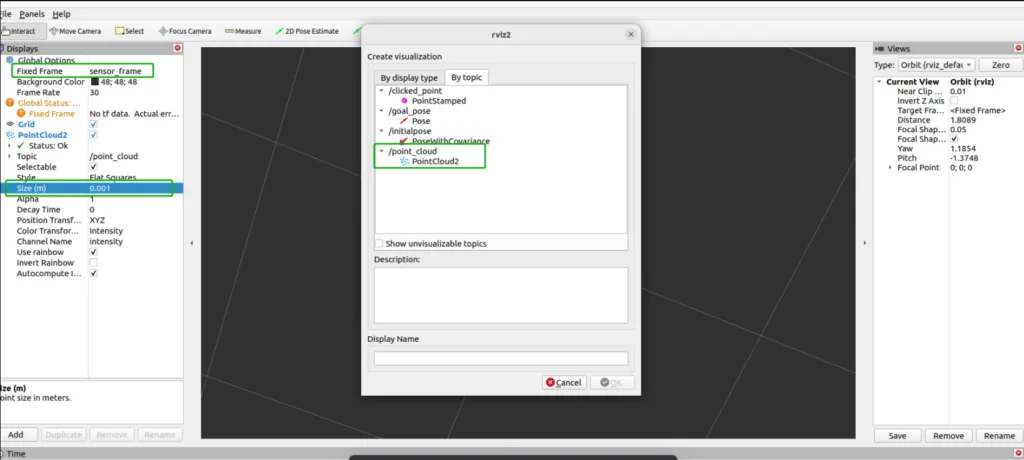
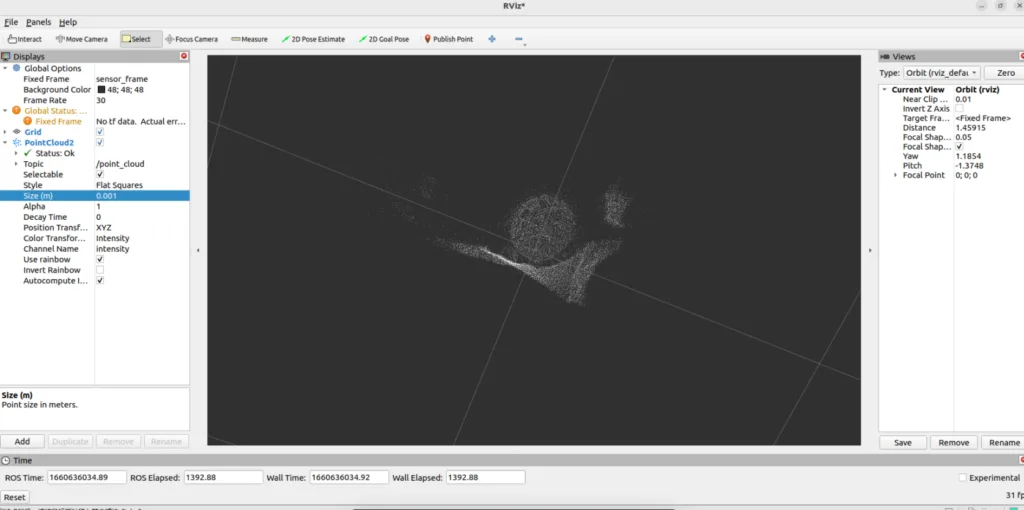
Включите PointCloud2, смените Fixed Frame на sensor_frame, а Size (m) — на 0.001. Появится облако точек в реальном времени: