
Комплект ToF-камеры глубины RGBD
Обзор
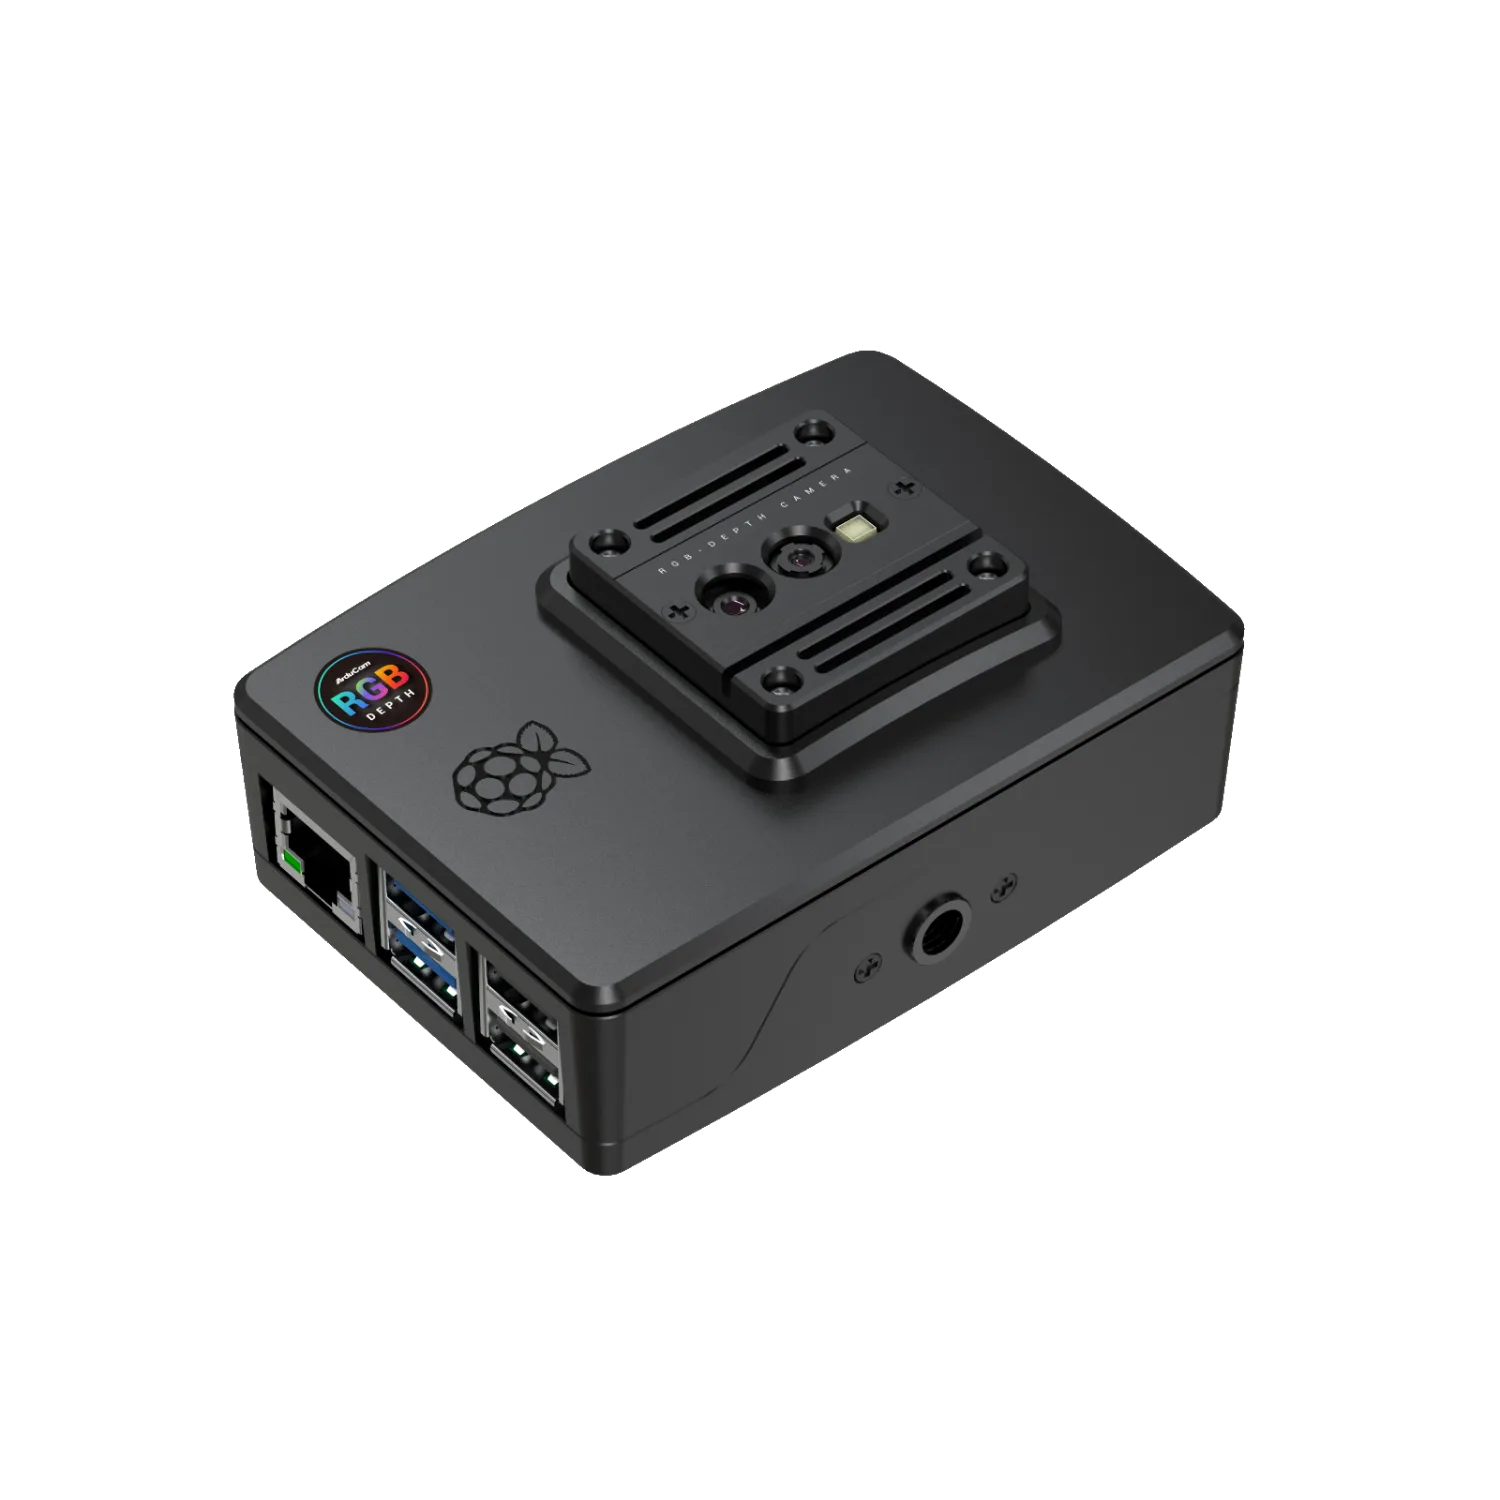
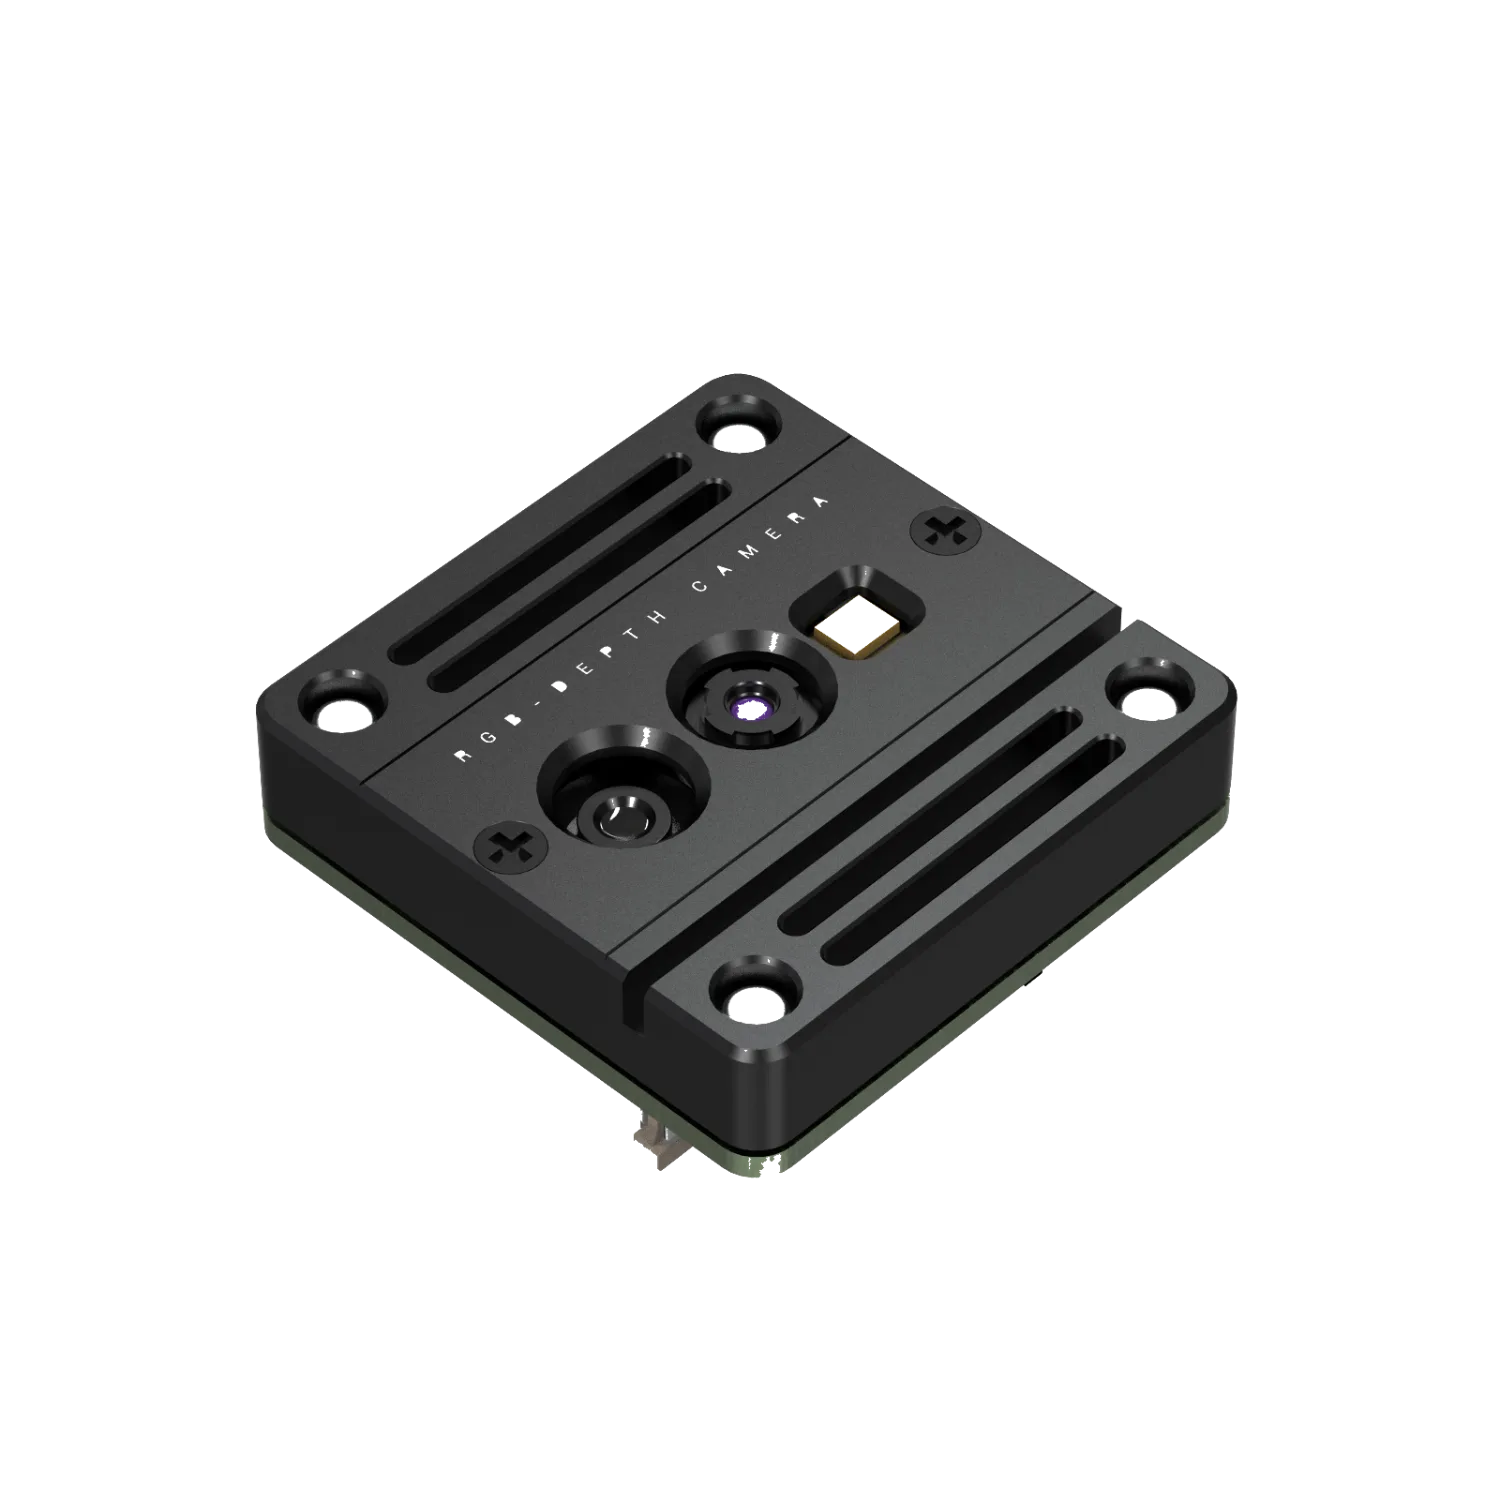
Комплект Arducam RGBD ToF Camera Kit (он же Arducam T2 All-in-One Kit) — готовое решение для разработчиков, которым точное измерение глубины нужно сразу, без доработки. В комплекте RGB-сенсор 16 Мп и ToF-сенсор глубины VGA. На Raspberry Pi 5 комплект обеспечивает точность измерения глубины 1 % и частоту кадров до 55 к/с.
В робототехнике, AR/VR или промышленной автоматизации комплект сокращает путь от прототипа до серийного изделия.
Основные применения
- Робототехника: обход препятствий, навигация SLAM и распознавание объектов.
- Дополненная (AR) и виртуальная (VR) реальность: точное определение глубины окружения.
- 3D-сканирование: детальная реконструкция 3D-моделей.
- Промышленная автоматизация: контроль качества, сортировка посылок и измерение объёма.
- Умный дом: управление жестами и охранное наблюдение.
- Медицинские устройства: неинвазивное измерение глубины для диагностики.
Характеристики
Сравнение: комплект и модуль
| Параметр | Комплект All-in-One (B0548) | Модуль камеры (B0556) |
|---|---|---|
| Тип | Готовое решение (с Raspberry Pi 5 внутри) | Модуль для интеграции |
| Разрешение | 16 Мп (RGB) + VGA (ToF) | 16 Мп (RGB) + VGA (ToF) |
| Тип потока | RGB + карта глубины | RGB + карта глубины |
| Интерфейс | MIPI CSI-2 | MIPI CSI-2 |
| Назначение | быстрое прототипирование, готовое решение | интеграция в собственные изделия |
Подключение оборудования
Питание
Меры предосторожности
- Механические повреждения: при разборке легко порвать внутренние шлейфы и повредить разъёмы.
- Потеря калибровки: вскрытие корпуса делает недействительными параметры оптической калибровки и калибровки глубины. Точность измерения глубины будет безвозвратно потеряна, и устройство станет непригодным к работе.
Программы (предустановленные)
В комплекте Arducam RGBD заранее настроены системные псевдонимы команд (aliases). Их можно запускать из любого каталога в терминале — они открывают 6 основных демонстраций.
- Имя пользователя:
pi - Пароль:
raspberrypiилиq - Справка: введите
run-help, чтобы вывести все доступные параметры и команды.
Предустановленные демонстрации
1. Только ToF (глубина)
2. RGB-D (совмещение)
3. Расширенные приложения
Доступ к сырым данным глубины без наложения RGB.
1. Предпросмотр глубины (run-tof)
Предпросмотр карты глубины и интенсивности ИК-излучения.
- Ближний режим (0,2–1,25 м):
run-tof --mode 0 - Дальний режим (0,2–4,5 м):
run-tof --mode 1
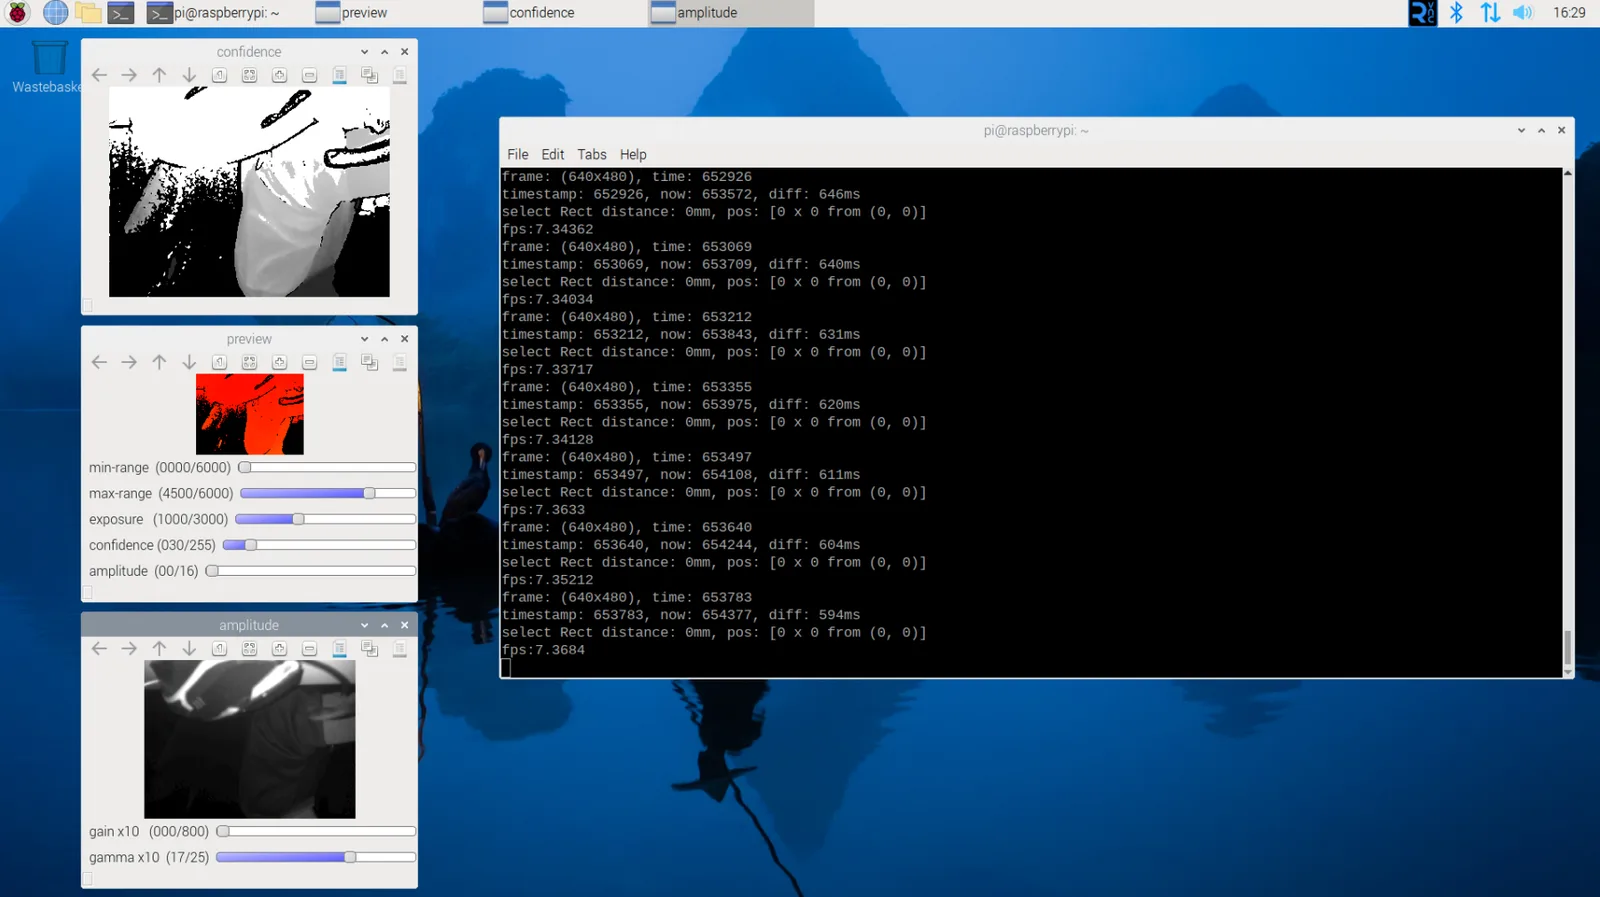
Сверху вниз: достоверность (confidence), глубина, оттенки серого
2. Облако точек ToF (run-tof-pointcloud)
Визуализация сырого трёхмерного облака глубины (оттенки серого по интенсивности).
run-tof-pointcloud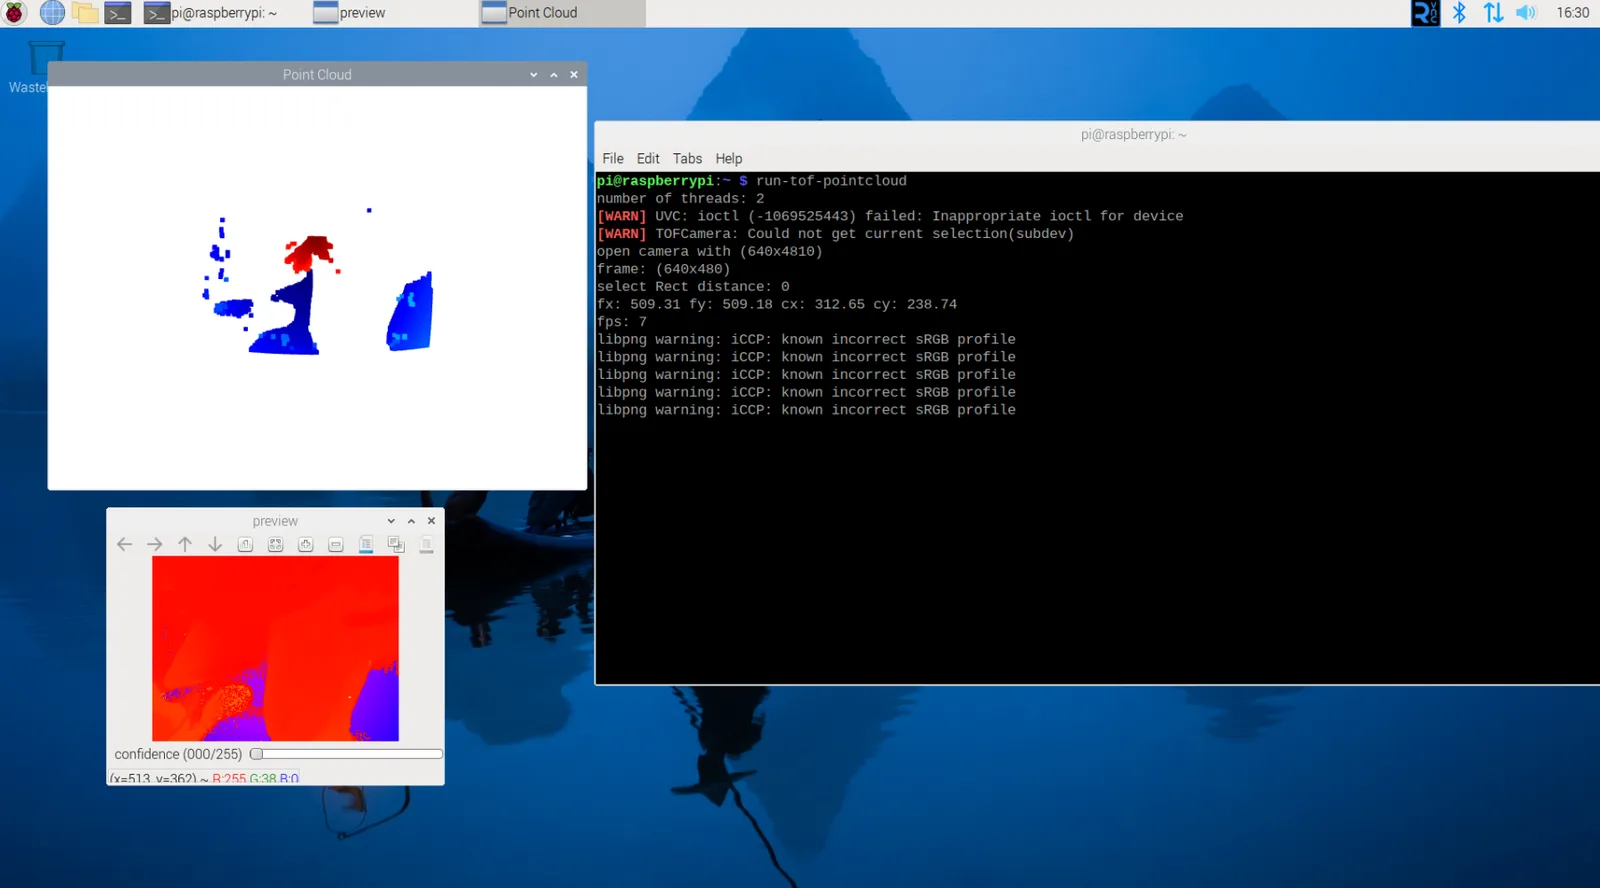
Облако точек только по данным ToF
Совмещение цветных данных камеры 16 Мп с данными ToF-сенсора глубины.
3. Захват RGBD (run-rgbd)
Показывает цветной видеопоток, синхронизированный с картой глубины.
run-rgbd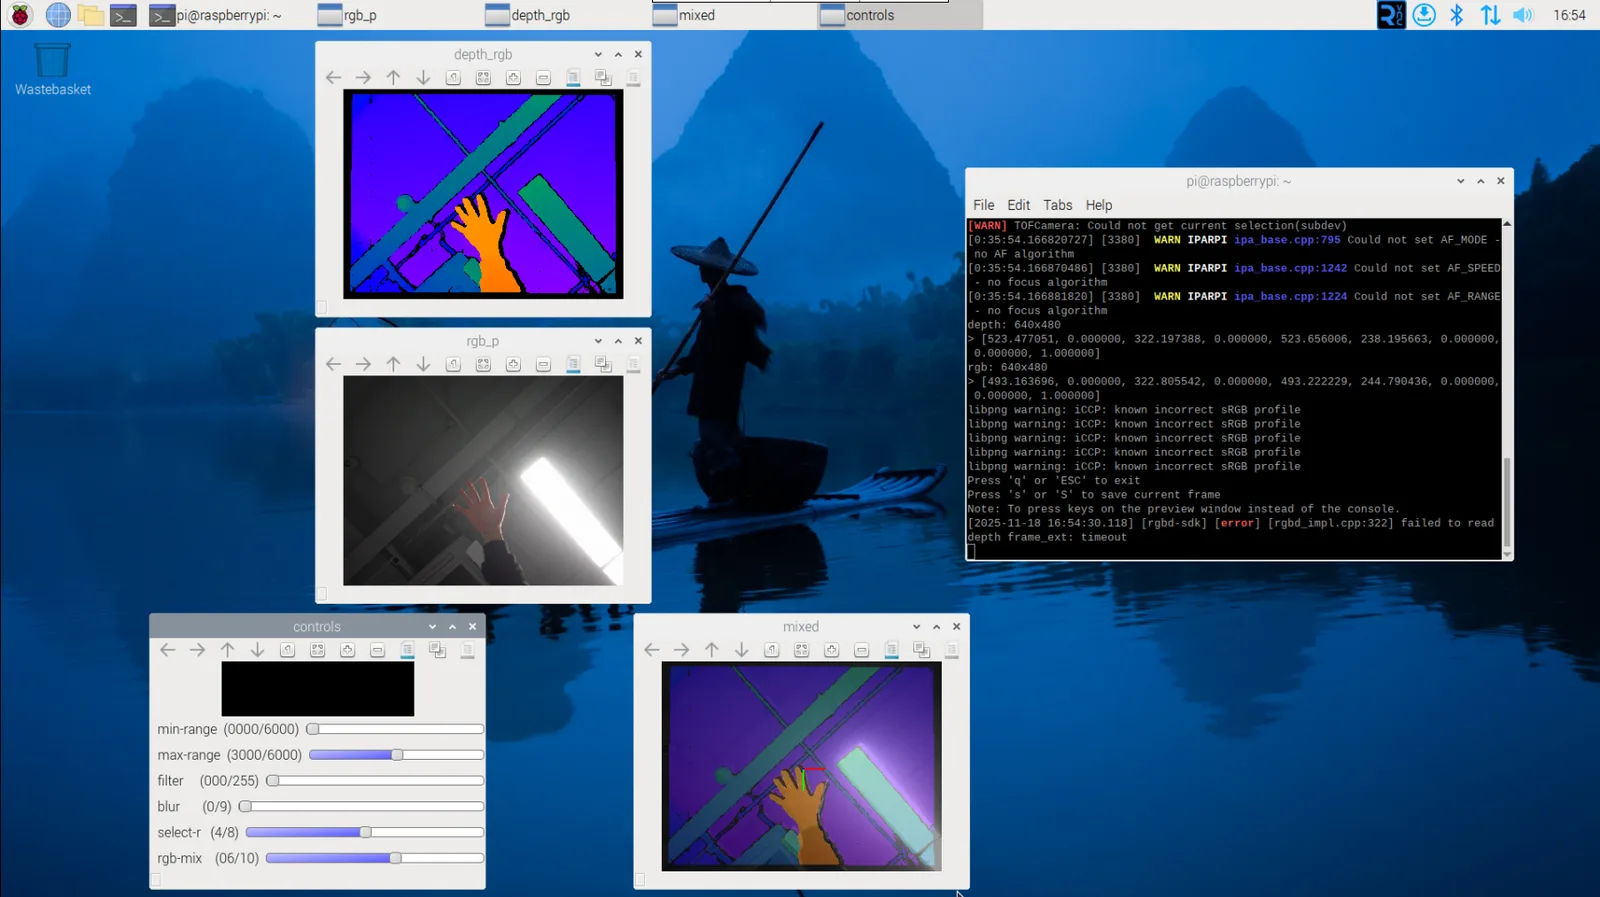
Захват кадров RGB и глубины в синхронном и асинхронном режимах.
run-rgbd-capture #Sync capture mode
run-rgbd-nosync #Async capture mode
Синхронный и асинхронный режимы
4. Облако точек RGBD (run-rgbd-pointcloud)
Строит цветное трёхмерное облако точек в реальном времени.
run-rgbd-pointcloud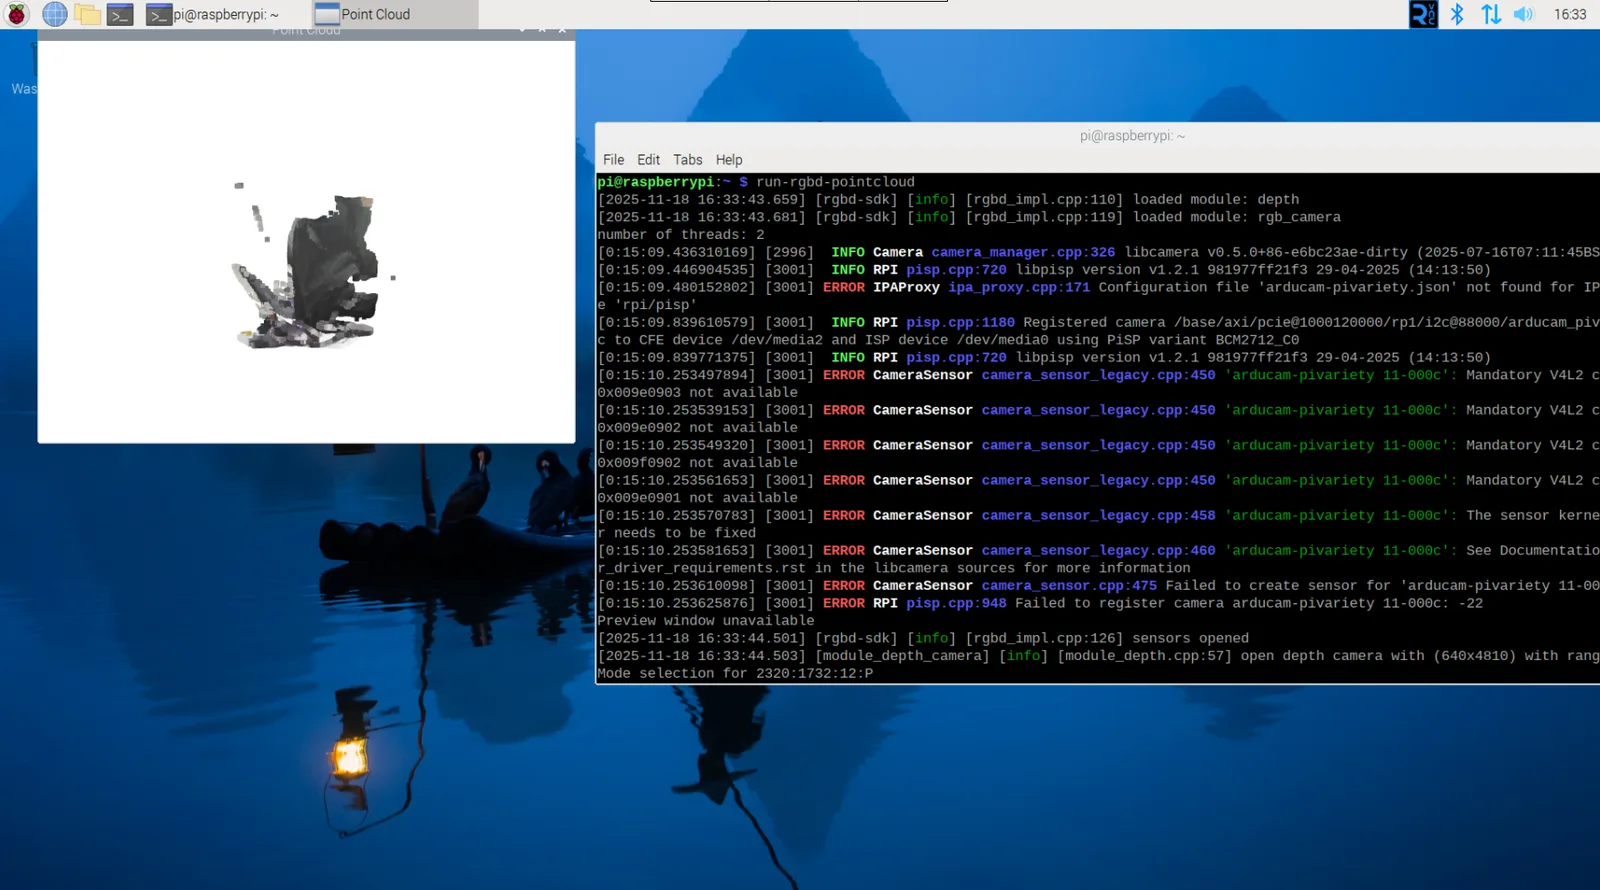
Трёхмерное облако точек с наложением цвета RGB
5. Измерение объёма (run-rgbd-volume)
Вычисляет объём объектов в реальном времени по контурам глубины.
run-rgbd-volume| Mixed Window — сведения об объёме объекта. | Contours Window — выбранный объект. | Mask Window — белый: опорная плоскость; серый: объект. |
|---|
6. Интеграция с ROS 2 (ros demo)
Запуск стандартного узла ROS 2 и средств визуализации.
Шаг 1. Запустите узел (на Raspberry Pi)
ros-setup
ros2 run arducam_rclcpp_rgbd_pointcloud rgbd_pointcloud
Шаг 2. Визуализация
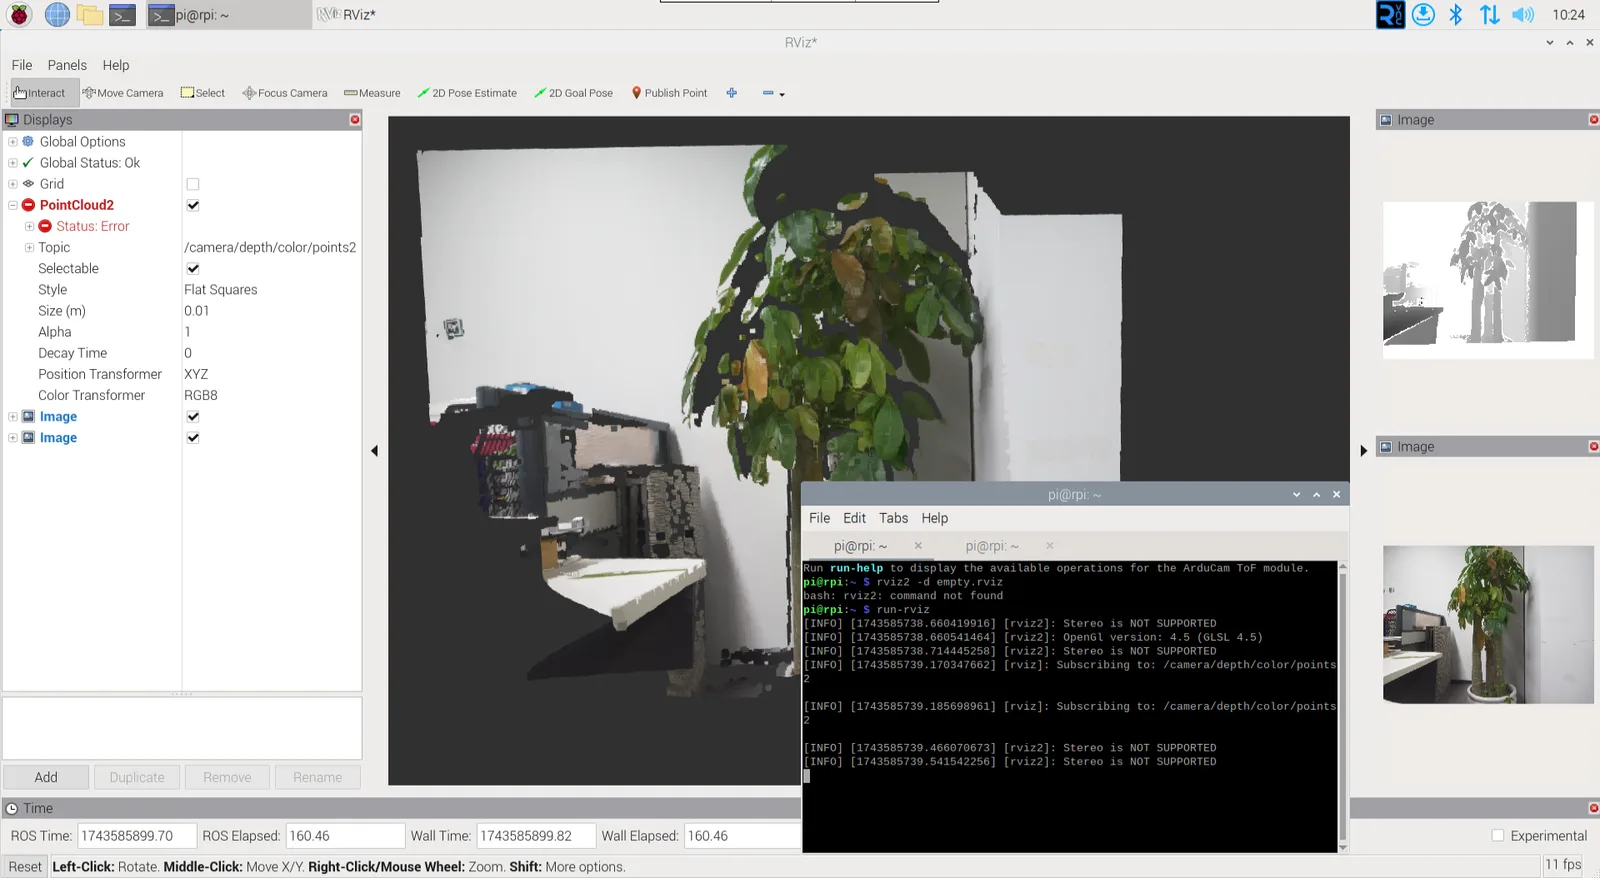
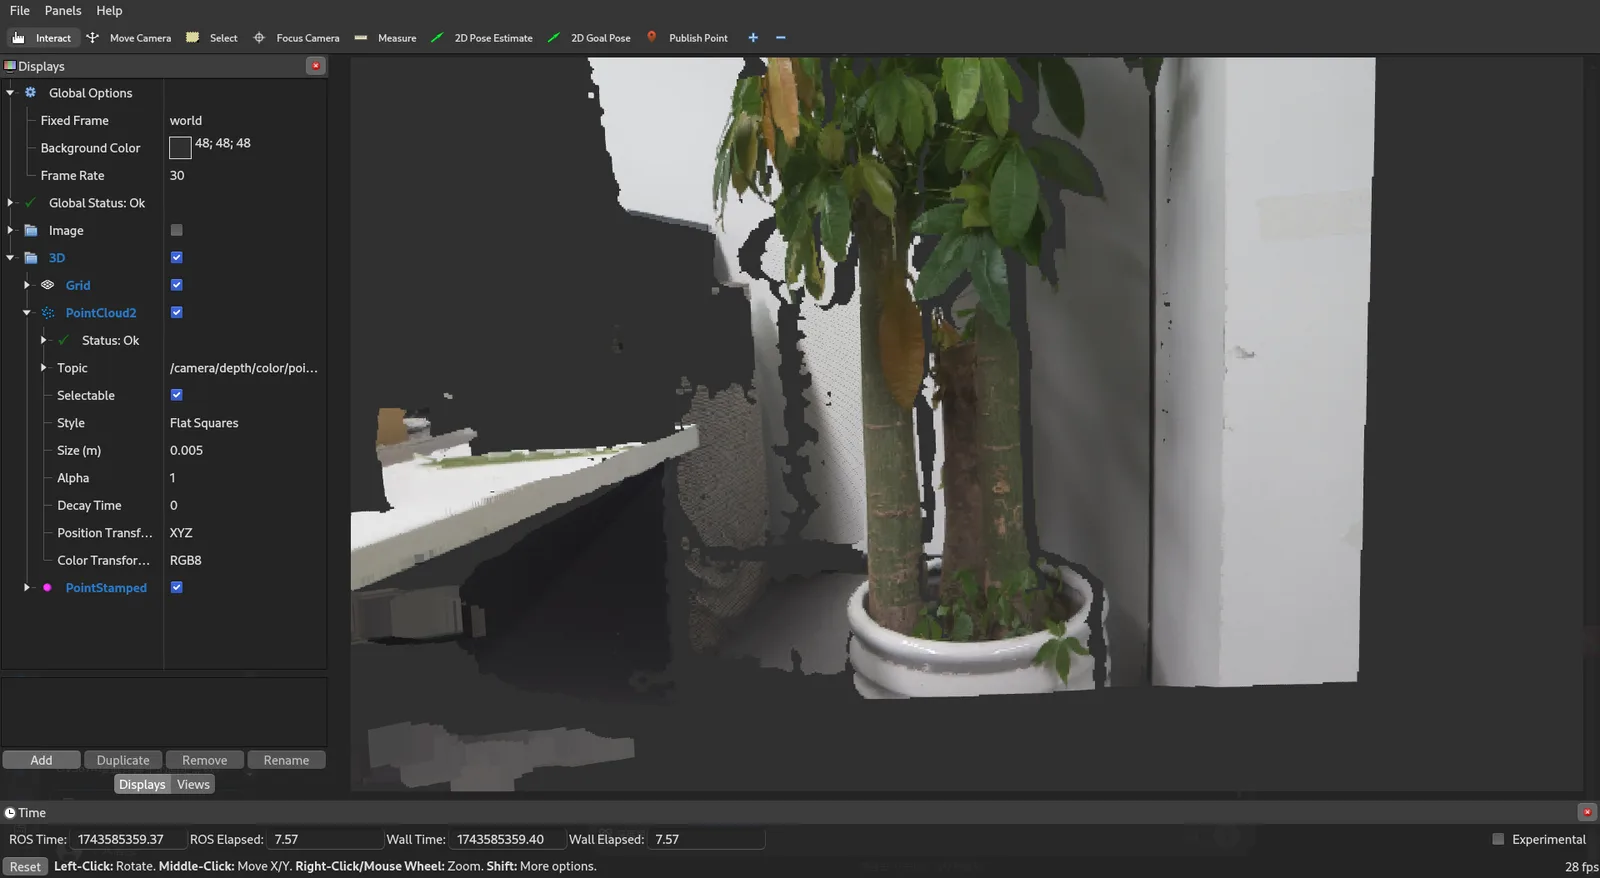
- Вариант А: локальная визуализация. Запустите прямо на Raspberry Pi (в новом терминале):
ros-setup rviz2 - Вариант Б: удалённая визуализация по локальной сети. Данные можно смотреть и на другом ПК в той же локальной сети (LAN): запустите на нём
rviz2.
Сборка для разработчиков
Если вы собираетесь изменять исходный код или встраивать драйвер в свой проект на C++, соберите программы по инструкциям ниже.
1. Только ToF (глубина)
2. RGBD (совмещение)
По этим инструкциям собираются отдельные приложения для сенсора глубины.
1. Базовый пример
Скомпилируйте демонстрационный скрипт:
cd ~/tof-examples
bash ./compile.sh== Run /home/pi/tof-examples/build/example/cpp/exampleЗапустите скомпилированную программу:
--vflip./home/pi/tof-examples/build/example/cpp/example --vflip2. Облако точек
Скомпилируйте демонстрацию облака точек:
cd ~/tof-examples
bash ./compile_pointcloud.sh== Run /home/pi/tof-examples/build/open3d_preview/preview_pointcloudЗапустите скомпилированную программу:
/home/pi/tof-examples/build/open3d_preview/preview_pointcloudПо этим инструкциям собираются совмещённые приложения RGB + ToF.
example и volume_measurement пока не поддерживается для самостоятельной сборки.1. Демонстрация захвата
Скомпилируйте исходный код:
cd ~/rgbd-examples/capture
cmake -Bbuild && cmake --build build -j4
Запустите приложение:
# Run C++ Version(sync)
/home/pi/rgbd-examples/capture/build/capture

# Run C Version(sync)
/home/pi/rgbd-examples/capture/build/capture_c

# Run C++ Version(async)
/home/pi/rgbd-examples/capture/build/nosync_capture

# Run C Version(async)
/home/pi/rgbd-examples/capture/build/nosync_capture_c2. Облако точек
Скомпилируйте исходный код:
cd ~/rgbd-examples/pointcloud
cmake -Bbuild && cmake --build build -j4
Запустите приложение:
/home/pi/rgbd-examples/pointcloud/build/pointcloudВидеодемонстрации
Возможности ToF-камеры Arducam RGBD показаны в демонстрациях ниже.
- Обзор продукта. Возможности и аппаратная конструкция комплекта Arducam T2 All-in-One Kit.
- Облако точек. Визуализация облака точек в реальном времени, показывающая точность измерения глубины.
- Интеграция с ROS 2. Работа с ROS 2 в робототехнических приложениях.
- Измерение объёма. Расчёт объёма физических объектов в реальном времени по данным глубины.