Быстрый старт с ToF-камерой Arducam
Короткая пошаговая инструкция, с которой вы быстро начнёте работать в области машинного зрения с ToF-камерой Arducam.
ПримечаниеДля камеры нужна Raspberry Pi OS Bullseye (выпуски от 04.04.2022 и новее). Настоятельно рекомендуем установить систему заново.
Подключение камеры к Raspberry Pi

Шаг 1. Установите драйвер камеры
wget -O install_pivariety_pkgs.sh https://github.com/ArduCAM/Arducam-Pivariety-V4L2-Driver/releases/download/install_script/install_pivariety_pkgs.sh
chmod +x install_pivariety_pkgs.sh
./install_pivariety_pkgs.sh -p kernel_driver
Когда появится запрос на перезагрузку, нажмите y, затем Enter.
Шаг 2. Скачайте репозиторий
git clone https://github.com/ArduCAM/Arducam_tof_camera.gitШаг 3. Перейдите в каталог Arducam_tof_camera
cd Downloads/Arducam_tof_cameraШаг 4. Установите зависимости
chmod +x Install_dependencies.sh
./Install_dependencies.sh
Raspberry Pi перезагрузится автоматически.
Шаг 5. Перейдите в каталог Arducam_tof_camera
cd Downloads/Arducam_tof_cameraШаг 6. Соберите и запустите программу
chmod +x compile.sh
./compile.sh
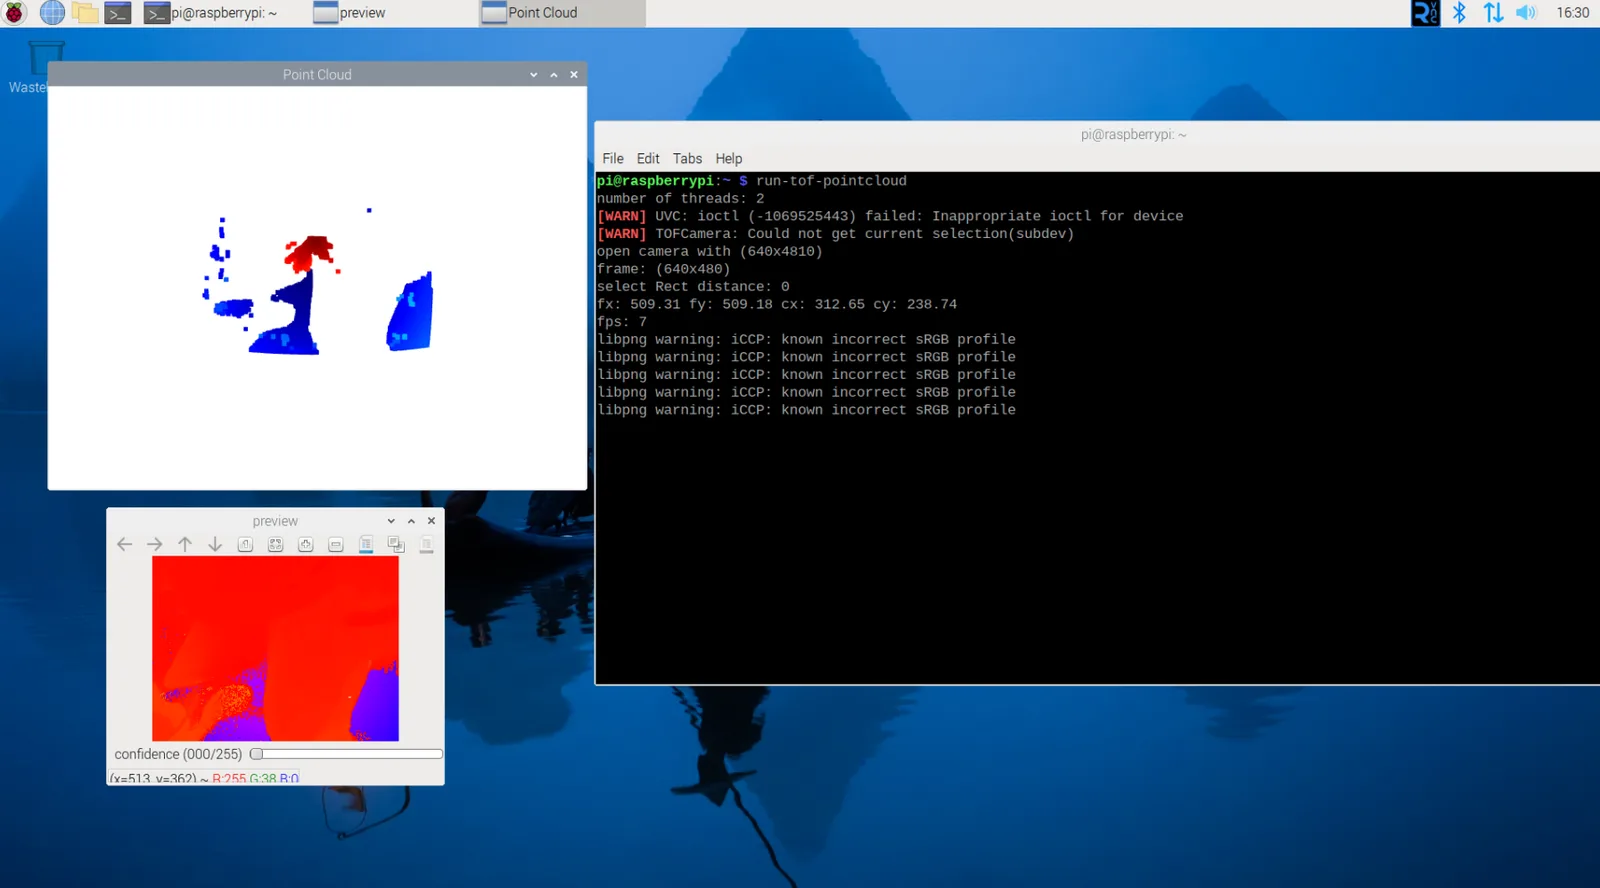
После успешной сборки автоматически откроются окна предпросмотра с камеры.
Примеры
Облако точек
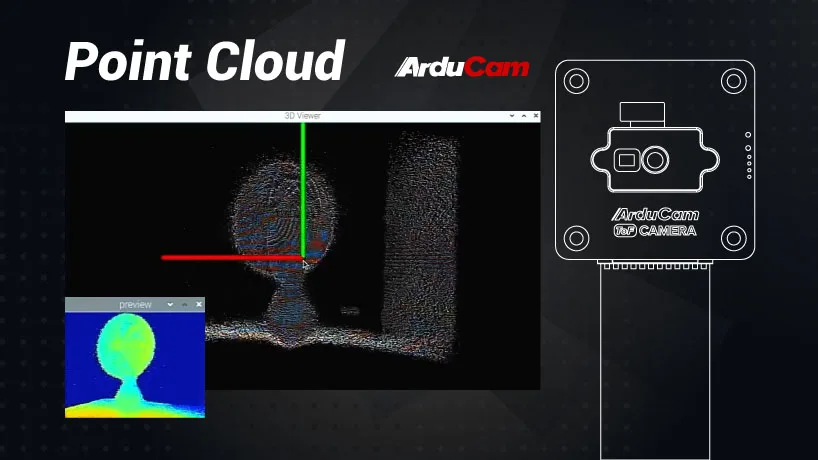
С библиотекой Point Cloud Library (PCL) можно быстро построить облако точек в реальном времени с ToF-камеры Arducam и Raspberry Pi и использовать его в разных программах и алгоритмах 3D-обработки.
Шаг 1. Подготовьте окружение
sudo apt-get update
sudo apt-get install libeigen3-dev
sudo apt-get install libboost-all-dev
sudo apt-get install libflann-dev
sudo apt-get install libvtkt7-dev
sudo apt-get install git build-essential linux-libc-dev
sudo apt-get install cmake #cmake-gui
sudo apt-get install libusb-1.0-0-dev libusb-dev libudev-dev
sudo apt-get install mpi-default-dev openmpi-bin openmpi-common
sudo apt-get install libpcap-dev
sudo apt-get install libflann1.9 libflann-dev
sudo apt-get install libeigen3-dev
sudo apt-get install libboost-all-dev
sudo apt-get install vtk6 libvtk6.3 libvtk6-dev libvtk6.3-qt libvtk6-qt-dev
sudo apt-get install libqhull* libgtest-dev
sudo apt-get install freeglut3-dev pkg-config
sudo apt-get install libxmu-dev libxi-dev
sudo apt-get install mono-complete
sudo apt-get install libopenni-dev libopenni2-dev
Шаг 2. Установите PCL
sudo apt install libpcl-devШаг 3. Установите SDK камеры
git clone https://github.com/dennis-ard/Arducam_tof_camera.gitШаг 4. Запустите пример
./example/example_cpp/preivew_pointcloud