
Arducam ToF Camera SDK для Jetson
Что такое SDK
Комплект средств разработки (SDK) — набор инструментов для разработки ПО в одном устанавливаемом пакете. Он упрощает создание приложений: в него входят компилятор, отладчик, а иногда и программный фреймворк. Обычно SDK привязан к конкретному сочетанию аппаратной платформы и операционной системы.
Программный стек ToF-камеры Arducam
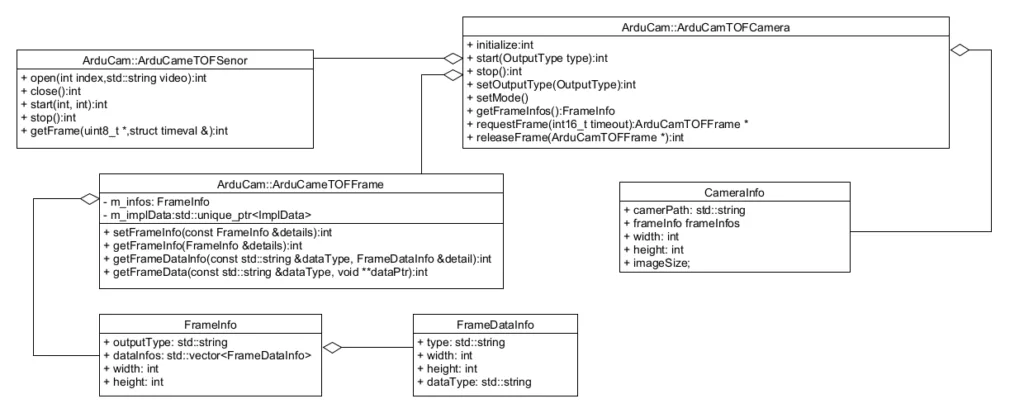
Arducam ToF SDK — динамическая библиотека на C++ для ToF-камер (время пролёта). В ней три класса: Camera, Frame и Sensor. Camera управляет захватом изображения с камеры и вычислениями, Frame — памятью, в которой хранятся данные камеры, а Sensor — конкретная реализация обращения к камере. Sensor входит в класс Camera как объект-член, и пользователю обычно не нужно работать с ним напрямую.
Работа с Arducam ToF Camera SDK
Установка SDK
SDK устанавливается вместе с драйвером камеры и нужными зависимостями, когда вы выполните шаги ниже. Это тот же набор команд, что и в шагах 1, 2 и 3 основной инструкции.
Выполните по очереди команды каждого шага.
Шаг 1. Скачайте репозиторий
git clone https://github.com/ArduCAM/Arducam_tof_camera.gitШаг 2. Перейдите в папку Arducam_tof_camera
cd Arducam_tof_cameraШаг 3. Установка (драйвер, зависимости, SDK, OpenCV)
./Install_dependencies_jetson.shКогда появится запрос на перезагрузку, введите y.
Запуск примеров
Примеры на C
Порядок работы с SDK
- Создайте экземпляр камеры.
- Запустите камеру.
- Запросите кадр.
- Получите данные кадра.
- Освободите память кадра.
- Остановите камеру.
Пример
#include "ArduCamDepthCamera.h"
#include <stdlib.h>
#include <stdio.h>

void getPreview(uint8_t *preview_ptr, float *phase_image_ptr, float *amplitude_image_ptr)
{
    unsigned long int len = 240 * 180;
    for (unsigned long int i = 0; i < len; i++)
    {
        uint8_t amplitude = *(amplitude_image_ptr + i) > 30 ? 254 : 0;
        float phase = ((1 - (*(phase_image_ptr + i) / 2)) * 255);
        uint8_t depth = phase > 255 ? 255 : phase;
        *(preview_ptr + i) = depth & amplitude;
    }
}

int main()
{
    ArducamDepthCamera tof = createArducamDepthCamera();
    FrameBuffer frame;
    if (init(tof,CSI,DEPTH_TYPE,0))
        exit(-1);
    if (start(tof))
        exit(-1);
    uint8_t *preview_ptr = malloc(180*240*sizeof(uint8_t)) ;
    float* depth_ptr = 0;
    int16_t *raw_ptr = 0;
    float *amplitude_ptr = 0;
    FrameFormat format;
    if ((frame = requestFrame(tof,200)) != 0x00){
        format = getFormat(frame,DEPTH_FRAME);
    }
    for (;;)
    {
        if ((frame = requestFrame(tof,200)) != 0x00)
        {
            depth_ptr = (float*)getDepthData(frame);
            printf("Center distance:%.2f.\n",depth_ptr[21600]);
            amplitude_ptr = (float*)getAmplitudeData(frame);
            getPreview(preview_ptr,depth_ptr,amplitude_ptr);
            releaseFrame(tof,frame);
        }
    }

    if (stop(tof))
        exit(-1);
    return 0;
}
Содержимое CMakeList.txt
 cmake_minimum_required(VERSION 3.4)
SET(CMAKE_BUILD_TYPE "Debug")
SET(CMAKE_CXX_FLAGS_DEBUG "$ENV{CXXFLAGS} -O0 -Wall -g2 -ggdb")
project(example_tof)
include_directories(BEFORE /usr/include/c  /usr/include/cpp)
add_executable( example_tof your_filename.c )
target_link_libraries( example_tof ArducamDepthCamera_c pthread)
Сборка и запуск
mkdir build && cd build
cmake ..
make
Результат
Примеры на C++
Порядок работы с SDK
- Создайте экземпляр камеры.
- Инициализируйте экземпляр камеры.
- Запустите камеру.
- Запросите кадр.
- Получите данные кадра.
- Освободите память кадра.
- Остановите камеру.
Пример
#include "ArduCamTOFCamera.hpp"
#include <opencv2/core.hpp>
#include <opencv2/imgproc.hpp>
#include <opencv2/highgui.hpp>
#include <chrono>
#include <iostream>

// MAX_DISTANCE value modifiable  is 2 or 4
#define MAX_DISTANCE 4

void display_fps(void)
{
    static int count = 0;
    ++count;
    static std::chrono::high_resolution_clock::time_point time_beg = std::chrono::high_resolution_clock::now();
    std::chrono::high_resolution_clock::time_point time_end = std::chrono::high_resolution_clock::now();
    std::chrono::duration<double, std::ratio<1, 1>> duration_s = time_end - time_beg;
    if (duration_s.count() >= 1)
    {
        std::cout << "fps:" << count << std::endl;
        count = 0;
        time_beg = time_end;
    }
}

void getPreview(uint8_t *preview_ptr, float *phase_image_ptr, float *amplitude_image_ptr)
{
    auto len = 240 * 180;
    for (auto i = 0; i < len; i++)
    {
        uint8_t mask = *(amplitude_image_ptr + i) > 30 ? 254 : 0;
        float depth = ((1 - (*(phase_image_ptr + i) / MAX_DISTANCE)) * 255);
        uint8_t pixel = depth > 255 ? 255 : depth;
        *(preview_ptr + i) = pixel & mask;
    }
}
cv::Rect seletRect(0, 0, 0, 0);
cv::Rect followRect(0, 0, 0, 0);
void onMouse(int event, int x, int y, int flags, void *param)
{
    if (x < 4 || x > 251 || y < 4 || y > 251)
        return;
    switch (event)
    {
    case cv::EVENT_LBUTTONDOWN:

        break;

    case cv::EVENT_LBUTTONUP:
        seletRect.x = x - 4 ? x - 4 : 0;
        seletRect.y = y - 4 ? y - 4 : 0;
        seletRect.width = 8;
        seletRect.height = 8;
        break;
    default:
        followRect.x = x - 4 ? x - 4 : 0;
        followRect.y = y - 4 ? y - 4 : 0;
        followRect.width = 8;
        followRect.height = 8;
        break;
    }
}

int main()
{
    ArduCam::ArduCamTOFCamera tof;
    ArduCam::FrameBuffer *frame;
    if (tof.init(ArduCam::CSI,ArduCam::DEPTH_TYPE)){
        std::cerr<<"initialization failed"<<std::endl;
        exit(-1);
    }

    if (tof.start()){
        std::cerr<<"Failed to start camera"<<std::endl;
        exit(-1);
    }
    //  Modify the range also to modify the MAX_DISTANCE
    tof.setControl(ArduCam::RANGE,MAX_DISTANCE);
    ArduCam::CameraInfo tofFormat = tof.getCameraInfo();

    float *depth_ptr;
    float *amplitude_ptr;
    uint8_t *preview_ptr = new uint8_t[tofFormat.height * tofFormat.width];
    cv::namedWindow("preview", cv::WINDOW_AUTOSIZE);
    cv::setMouseCallback("preview", onMouse);

    for (;;)
    {
        frame = tof.requestFrame(200);
        if (frame != nullptr)
        {
            depth_ptr = (float *)frame->getData(ArduCam::DEPTH_FRAME);
            amplitude_ptr = (float *)frame->getData(ArduCam::AMPLITUDE_FRAME);
            getPreview(preview_ptr, depth_ptr, amplitude_ptr);

            cv::Mat result_frame(tofFormat.height, tofFormat.width, CV_8U, preview_ptr);
            cv::Mat depth_frame(tofFormat.height, tofFormat.width, CV_32F, depth_ptr);
            cv::Mat amplitude_frame(tofFormat.height, tofFormat.width, CV_32F, amplitude_ptr);

            cv::applyColorMap(result_frame, result_frame, cv::COLORMAP_JET);
            amplitude_frame.convertTo(amplitude_frame, CV_8U,255.0/1024,0);
            cv::imshow("amplitude", amplitude_frame);
            cv::rectangle(result_frame, seletRect, cv::Scalar(0, 0, 0), 2);
            cv::rectangle(result_frame, followRect, cv::Scalar(255, 255, 255), 1);

            std::cout << "select Rect distance: " << cv::mean(depth_frame(seletRect)).val[0] << std::endl;

            cv::imshow("preview", result_frame);

            if (cv::waitKey(1) == 27)
                break;
            display_fps();
        }
        tof.releaseFrame(frame);
    }

    if (tof.stop())
        exit(-1);
    return 0;
}
Содержимое CMakeList.txt
cmake_minimum_required(VERSION 3.4)
SET(CMAKE_BUILD_TYPE "Debug")
SET(CMAKE_CXX_FLAGS_DEBUG "$ENV{CXXFLAGS} -O0 -Wall -g2 -ggdb")
project(example_tof)
include_directories(BEFORE /usr/include/c  /usr/include/cpp)
find_package( OpenCV REQUIRED )
include_directories( ${OpenCV_INCLUDE_DIRS} )
add_executable(example_tof your_filename.cpp )
target_link_libraries( example_tof ArducamDepthCamera ${OpenCV_LIBS} )
Сборка и запуск
mkdir build && cd build
cmake ..
make
Результат
Пример на Python
Порядок работы с SDK
- Создайте экземпляр камеры.
- Инициализируйте экземпляр камеры.
- Запустите камеру.
- Запросите кадр.
- Получите данные кадра.
- Освободите память кадра.
- Остановите камеру.
Пример
import sys
import cv2
import numpy as np
import ArduCamDepthCamera as ac

dir(ac)
def process_frame(depth_buf: np.ndarray, amplitude_buf: np.ndarray) -> np.ndarray:

    depth_buf = np.nan_to_num(depth_buf)

    amplitude_buf[amplitude_buf<=30] = 0
    amplitude_buf[amplitude_buf>30] = 255

    depth_buf = (1 - (depth_buf/2)) * 255
    depth_buf = np.clip(depth_buf, 0, 255)
    result_frame = depth_buf.astype(np.uint8)  & amplitude_buf.astype(np.uint8)
    return result_frame

selectRect_x1 = 0
selectRect_y1 = 0
selectRect_x2 = 0
selectRect_y2 = 0

followRect_x1 = 0
followRect_y1 = 0
followRect_x2 = 0
followRect_y2 = 0

def on_mouse(event, x, y, flags, param):
    global followRect_x1,followRect_y1,followRect_x2,followRect_y2
    global selectRect_x1,selectRect_y1,selectRect_x2,selectRect_y2
    # if (x < 4 or x > 251 or y < 4 or y > 251):
    #     return
    if event == cv2.EVENT_LBUTTONDOWN:
        pass

    elif event == cv2.EVENT_LBUTTONUP:
        selectRect_x1 = x - 4 if x - 4 > 0 else 0
        selectRect_y1 = y - 4 if y - 4 > 0 else 0
        selectRect_x2 = x + 4 if x + 4 < 240 else 240
        selectRect_y2=  y + 4 if y + 4 < 180 else 180
    else:
        followRect_x1 = x - 4 if x - 4 > 0 else 0
        followRect_y1 = y - 4 if y - 4 > 0 else 0
        followRect_x2 = x + 4 if x + 4 < 240 else 240
        followRect_y2 = y + 4 if y + 4 < 180 else 180


if __name__ == "__main__":
    cam = ac.ArducamCamera()
    if cam.init(ac.TOFConnect.CSI,ac.TOFOutput.DEPTH,0) != 0 :
        print("initialization failed")
    if cam.start() != 0 :
        print("Failed to start camera")
    cv2.namedWindow("preview", cv2.WINDOW_AUTOSIZE)
    cv2.setMouseCallback("preview",on_mouse)
    while True:
        frame = cam.requestFrame(200)
        if frame != None:
            depth_buf = frame.getDepthData()
            amplitude_buf = frame.getAmplitudeData()
            amplitude_buf[amplitude_buf<0] = 0
            amplitude_buf[amplitude_buf>255] = 255
            cam.releaseFrame(frame)

            cv2.imshow("preview_amplitude", amplitude_buf.astype(np.uint8))

            result_image = process_frame(depth_buf,amplitude_buf)
            result_image = cv2.applyColorMap(result_image, cv2.COLORMAP_JET)
            cv2.rectangle(result_image,(selectRect_x1,selectRect_y1),(selectRect_x2,selectRect_y2),(128,128,128), 1)
            cv2.rectangle(result_image,(followRect_x1,followRect_y1),(followRect_x2,followRect_y2),(255,255,255), 1)
            print("select Rect distance:",np.mean(depth_buf[selectRect_x1:selectRect_x2,selectRect_y1:selectRect_y2]))
            cv2.imshow("preview",result_image)

            key = cv2.waitKey(1)
            if key == ord("q"):
                exit_ = True
                cam.stop()
                sys.exit(0)
Запуск
python3 your_filename.pyРезультат (будет добавлен позже)
Справочник по API для C
Справочник по API для C — по ссылке.
Справочник по API для C++
Справочник по API для C++ — по ссылке.