Blueswarm: децентрализованная стая роботов-рыб на Raspberry Pi с адаптером для нескольких камер Arducam
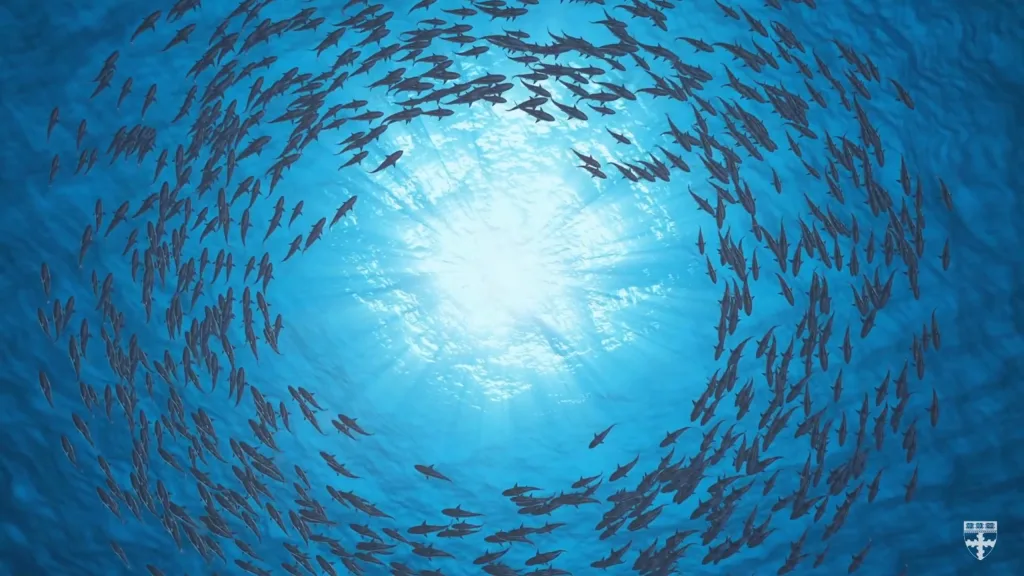
В природе полно самоорганизующихся коллективов, где множество относительно простых особей за счёт локальных взаимодействий создают впечатляющее общее поведение.
Известные примеры — колонии общественных насекомых, птичьи стаи и косяки рыб. Математики и инженеры стремятся понять, как локальные взаимодействия складываются в общее поведение и наоборот, чтобы разобраться в природе коллективного интеллекта.
Неявная координация трёхмерного коллективного поведения под водой: стая роботов-рыб из Гарварда
Исследователи из Гарварда создали роботов по образцу рыб, которые умеют синхронизировать движения, как косяк. У подводных роботов, получивших название Blueswarm, нет внешнего управления.
Каждый подводный робот, Bluebot, оснащён двумя камерами и тремя светодиодами. Камеры с объективами «рыбий глаз» замечают светодиоды соседних роботов, а собственный алгоритм определяет расстояние до них, направление на них и их курс.
По словам исследователей, сложное трёхмерное коллективное поведение с неявной координацией у подводных роботов продемонстрировано впервые.
Как продукты Arducam стали частью этого проекта

Бортовой компьютер каждой рыбы — Raspberry Pi Zero W, камеры — два модуля камер Pi с широкоугольными объективами. По данным о положении, рассчитанным по изображениям с камер, стая может согласованно рассредоточиваться, собираться вместе, плавать по кругу или находить объект и сходиться к нему.
Отсюда и вопрос: нужны два «рыбьих глаза», то есть два модуля камер Pi с объективами «рыбий глаз», а у Raspberry Pi Zero W только один разъём камеры. Здесь и пригодилось решение Arducam — адаптер для нескольких камер.
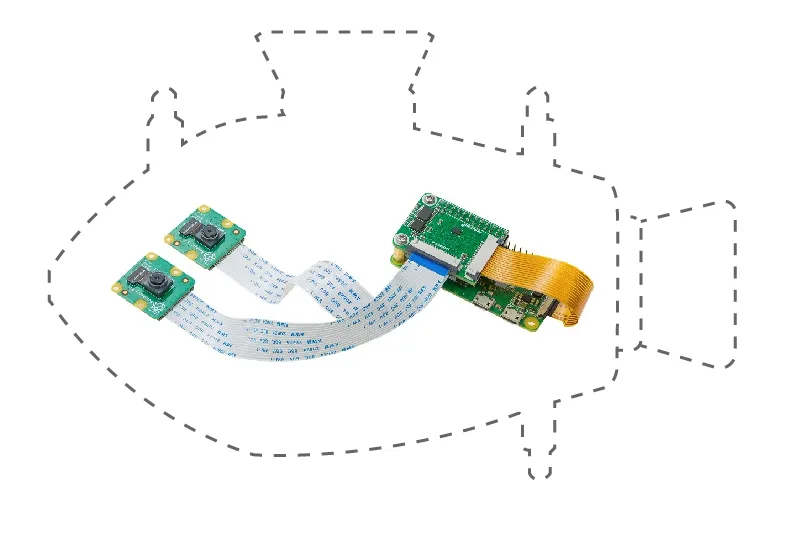
Двухканальный адаптер Arducam для нескольких камер — уменьшенная версия четырёхканального адаптера, хорошо сочетается с Raspberry Pi Zero W. Он переключается между двумя модулями камер и позволяет получать изображение с двух камер на одной Raspberry Pi Zero.
Дополнительные материалы
Если хотите узнать подробнее:
- полная научная статья — в журнале Science Robotics;
- новость — на сайте Школы инженерных и прикладных наук имени Джона Полсона при Гарварде;
- о работах профессора Радхики Нагпал;
- о работах аспиранта Флориана Берлингера.