Система V-SLAM на Jetson Xavier NX со стереокамерой Arducam
Готовое решение V-SLAM на Jetson Xavier NX, VINS-Fusion и камере Arducam
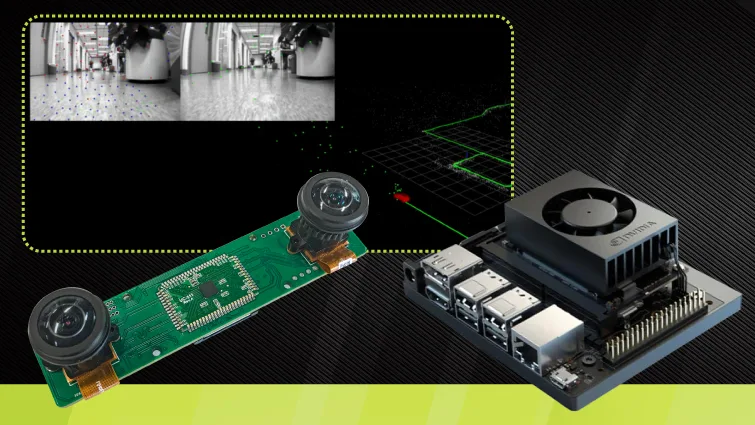
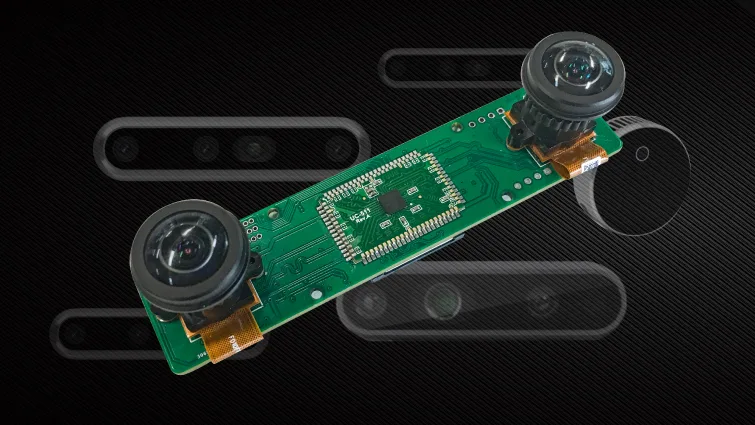
Инженеры Arducam собрали недорогую систему V-SLAM для самых разных мобильных роботов. В её основе — NVIDIA Jetson Xavier NX, плата стереокамеры с двумя монохромными сенсорами с глобальным затвором и современный алгоритм VI-SLAM.
Это ещё и другой подход к стереовизуальной одометрии на встраиваемых платформах.
Оборудование
- комплект разработчика Jetson Xavier NX Developer Kit
- стереокамера Arducam
ПО
- Ubuntu 18.04
- CUDA 10.2
- ROS Melodic
- OpenCV 3.4
- igraph
- Eigen3
- Ceres2
Как работает система
Подробно — в статье «Как определять местоположение с помощью стереокамеры Arducam и визуального SLAM» (опубликована 12 мая 2021 года).
Почему выбран открытый алгоритм VINS-Fusion
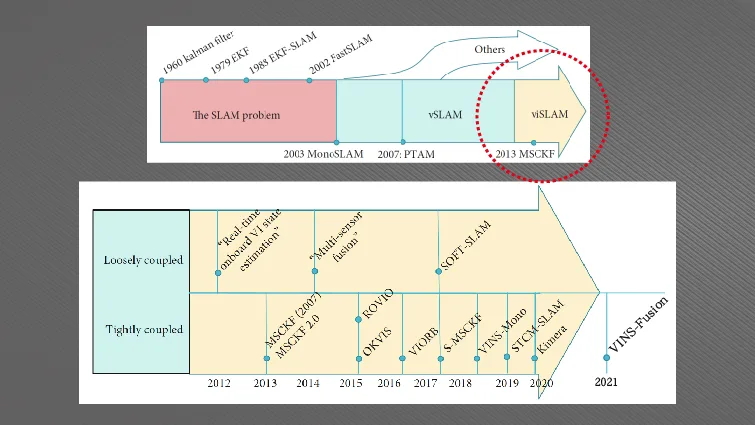
VINS-Fusion, по словам его авторов, — «оценщик состояния на основе оптимизации с поддержкой нескольких датчиков». По мнению Arducam и многих исследователей SLAM, это один из лучших современных алгоритмов VI-SLAM. На нём можно строить адаптируемые системы SLAM для картографирования и локализации в сложных условиях: на больших площадях, на улице, в средах с бедной текстурой и т. д. VINS-Fusion — развитие VINS-Mono с новыми возможностями: поддержкой нескольких датчиков, пространственной и временной калибровкой на лету и визуальным замыканием циклов.
Недорогое оборудование для визуальной одновременной локализации и картографирования
На заре SLAM, чтобы робот понял, где он находится и что его окружает, были только сонары и лазерные сканеры. Эти простые методы восприятия были далеки от совершенства, и в итоге основным направлением стал визуальный SLAM (V-SLAM), а видеосенсоры получили широкое распространение.
Вместе с развитием визуального SLAM и его алгоритмов разнообразнее стало и оборудование — от недорогих монокулярных камер до дорогих модулей RGB-D. Точность и эффективность систем V-SLAM заметно выросли.
Значит ли это, что точнее всего работают камеры глубины или ToF-камеры (время пролёта)? Отчасти да. Но из-за очень высокой цены массовыми они не стали и, скорее всего, останутся инструментом для научных статей и исследований алгоритмов.
Решение V-SLAM от Arducam — стереокамера в паре со второй по производительности встраиваемой платформой NVIDIA (на момент публикации). По мнению Arducam, это хороший баланс цены и производительности. Сейчас решение настроено на задачи SLAM без дрейфа с упором на локализацию. Плотное 3D-картографирование и реконструкцию Arducam планировала добавить в будущих обновлениях.
V-SLAM для зрения роботов, виртуальной и дополненной реальности и автономной навигации
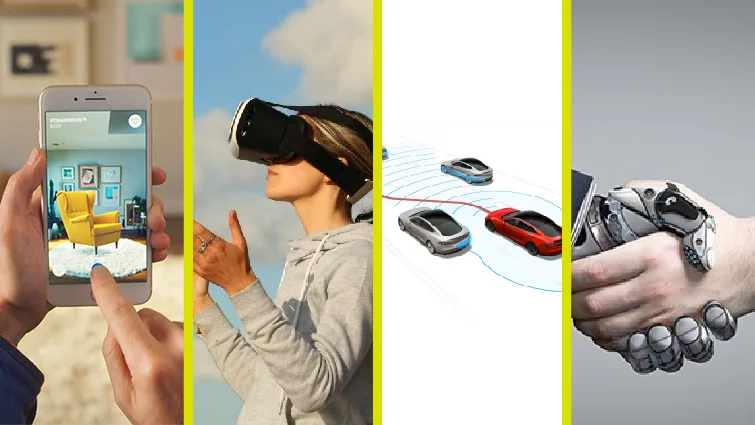
V-SLAM всегда был важной частью развития технологий зрения роботов. Благодаря разным алгоритмам и оборудованию выделение, сопоставление и уточнение признаков становятся всё лучше, а зрелые продукты — роботы-пылесосы, дроны с автономной навигацией — уже помогают людям в повседневной жизни.
V-SLAM также определяет будущее VR/AR и беспилотного транспорта — быстрорастущих рынков, которым нужны доступные аппаратные решения.
Переход на VI-SLAM для более высокой точности
Систему V-SLAM от Arducam несложно превратить в полноценную систему VI-SLAM: достаточно добавить к стереокамере инерциальный измерительный блок (IMU) или перейти на стереопару цветных RGB-сенсоров с модулями глубины либо дополнительными VPU. В перспективе Arducam планирует предложить более сложные и точные решения VI-SLAM за счёт оптимизированного поиска входных данных, отслеживания положения, картографирования и замыкания циклов.